学生ロボコン2025(2年前)の基板を振り返ろう

はじめに

お久しぶりです。ケシゴムです。

最近は就活と研究で忙しすぎて、なかなか趣味に手をつけられていません。
今回は息抜きがてら、以前学生ロボコン用に作った基板について紹介していこうと思います。2年も記事を書けずに申し訳ないです……。
完成から記事にするまで、だいぶ時間が空いてしまいました。設計・製作をしていた頃から数えると約2年です。
「完成したら記事を書くぞ」と思っていたはずなのに、ロボコンの設計・製作やデバッグ、大会、次のロボットに追われていました。気付けばずっとロボコンをやっていた気がします。ということで、記事を書けなかったのはロボコンが悪いことにします。
ジャンプ機構

学生ロボコン2025 ジャンプロボット用基板について

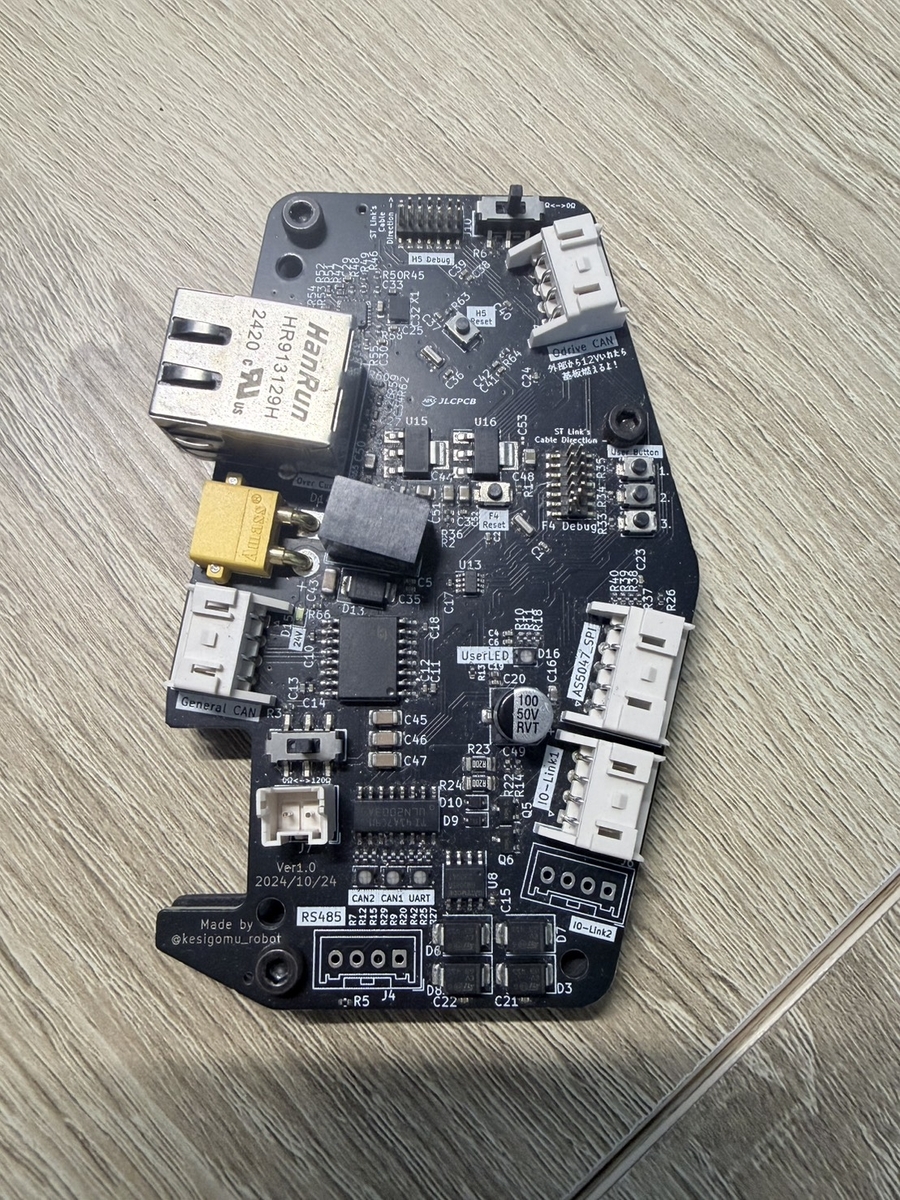
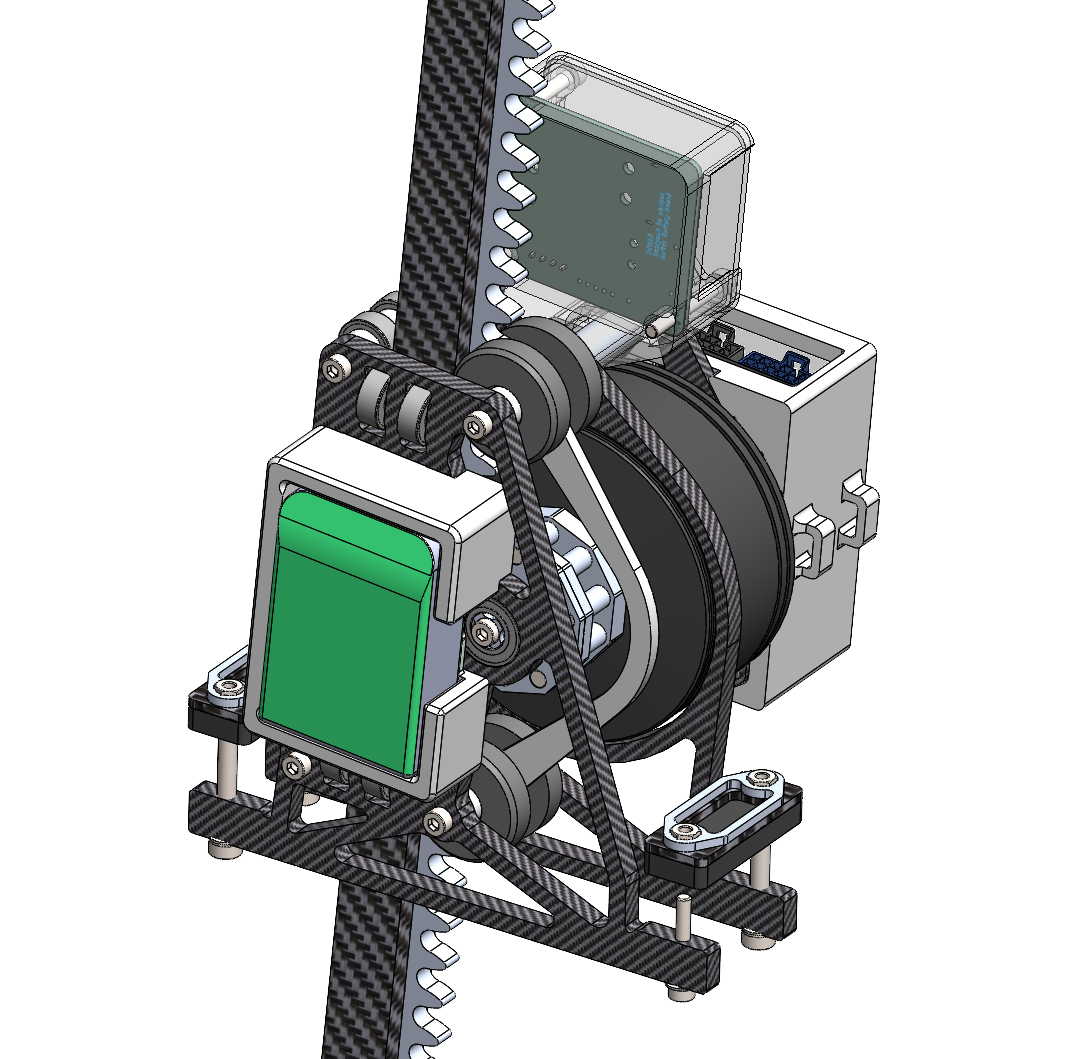
この基板は、学生ロボコン2025のジャンプロボット・RJ用に開発した、ジャンプ機構制御用の基板です。
RJにはジャンプ機構が3つあり、それぞれに専用の制御基板を取り付ける構成でした。そのため基板の外形は単に四角い基板にするのではなく、ジャンプ機構と同じ形状に合わせて設計しています。
ジャンプ機構は動けばよいだけでなく、3つの機構を狙ったタイミングで動かす必要があります。モータドライバとの通信、エンコーダの読み取り、ジャンプ高さを測るセンサ、上位からの司令値を、1枚の基板で扱えるようにしました。

全体の構成

種別 内容・用途
メインMCU STM32F405RG:ジャンプ制御など、リアルタイム性が必要な処理
サブMCU STM32H563RG:通信・インターフェース処理、必要に応じた高負荷演算
CAN モータドライバ(Odrive / VESC)向けの専用バス
絶縁CAN メインPCからの司令値受信向け
Ethernet 絶縁CANの帯域が足りない場合に備えた通信経路
SPI AS5047P磁気エンコーダ2個の読み取り、およびOdrive向けSPI
RS485 汎用・拡張用の通信ポート
IO-Link ジャンプ高さを測る測距センサ向け ×2
UART 2つのマイコン間の通信

マイコンを2個載せた

メインはSTM32F405RGです。言わずもがなベターな石で、ジャンプ制御のようなリアルタイム処理を担当させます。慣れていること、必要なペリフェラルが揃っていること、実績があることが採用理由です。
サブはSTM32H563RGです。当初はEthernetを使いたいのでH7系も検討していました。ただ、サブ側に必要以上にお金を積むのもな……と思っていたため、部室に在庫があったH563を採用しました。
H563RGは2 MB Flashと680 kB RAMを積んでいます。潤沢~~。
サブ側は通信・インターフェース、メイン側はジャンプ制御を受け持つ構成です。2つのマイコン間はUARTでつなぎます。役割を分ければ、通信をいじったせいで制御周期が乱れる事故を避けやすくなると考えました。

CANは2系統

CANは「Comm用」と「MD用」に分けています。
MD用CANは、OdriveまたはVESCなどのモータドライバ専用です。このバスには他の機器を基本的につながない想定にしています。ジャンプ機構の駆動に関わるバスを独立させることで、ほかの通信の影響を受けにくくする狙いです。
Comm用CANは、メインPCから司令値を受け取るための絶縁CANです。絶縁CANトランシーバにはISO1050DUBRを使う方針にしました。SOP-8なのは少し惜しいですが、安いのでしゃーなしです。
絶縁CAN側の電源はCANバス側から取る構成を考え、絶縁電源も用意しました。

終端抵抗と通信表示

CANの終端抵抗は、スライドスイッチで切り替えられるようにしました。設定状態はLEDでも分かるようにしています。
また、TX/RXの通信表示用LEDも置きました。基板サイズが気になるので、RGB LEDのG/Bを流用する作戦です。フルカラーを使いたいわけではなく、LEDをたくさん置きたい気持ちと基板サイズの折り合いをつけた結果です。

EthernetとRS485

EthernetはLAN8720Aとマグネット内蔵RJ45を使ったRMII構成です。絶縁CANだけで帯域が足りなくなった場合に備えて載せました。大会時に使わなかったとしても、「通信量が足りないから基板を作り直す」を避けられるだけで価値があります。
RS485はSTM32F405から出している汎用・拡張用ポートです。用途を固定しすぎず、必要になったときに使える予備ポートとして置いています。

デュアルエンコーダ

デュアルエンコーダ用にAS5047Pを2個、基板に直接載せました。基板外形や穴間を実際の機構とリンクして設計しているためです。
AS5047PのABI出力は、マイコンへオンボードで配線しています。SPIはOdriveへ直接出せるようにしました。用途に応じて読み出し経路を選べる構成で、コネクタはXAです。

IO-Linkと割り込み線

IO-Linkはジャンプ高さを測る測距センサを読むために2ポート用意しました。最初はMAX14824も検討しましたが、価格があまり変わらなかったため、既存システムで使っていたLTC2874を流用しました。元の4ポート構成から、この基板では2ポート構成にしています。
電源は、IO-Linkを読む必要があるので制御用24 Vから取っています。
大会直前に欲しくなるかもしれないので、INT割り込み線も引き出しました。
ちなみに、この基板を作ったあとに測距センサなどがリストラされたため、作っただけ基板になってしまいました。7軸ロボットアームなどのデバッグで使ってあげて供養しました。

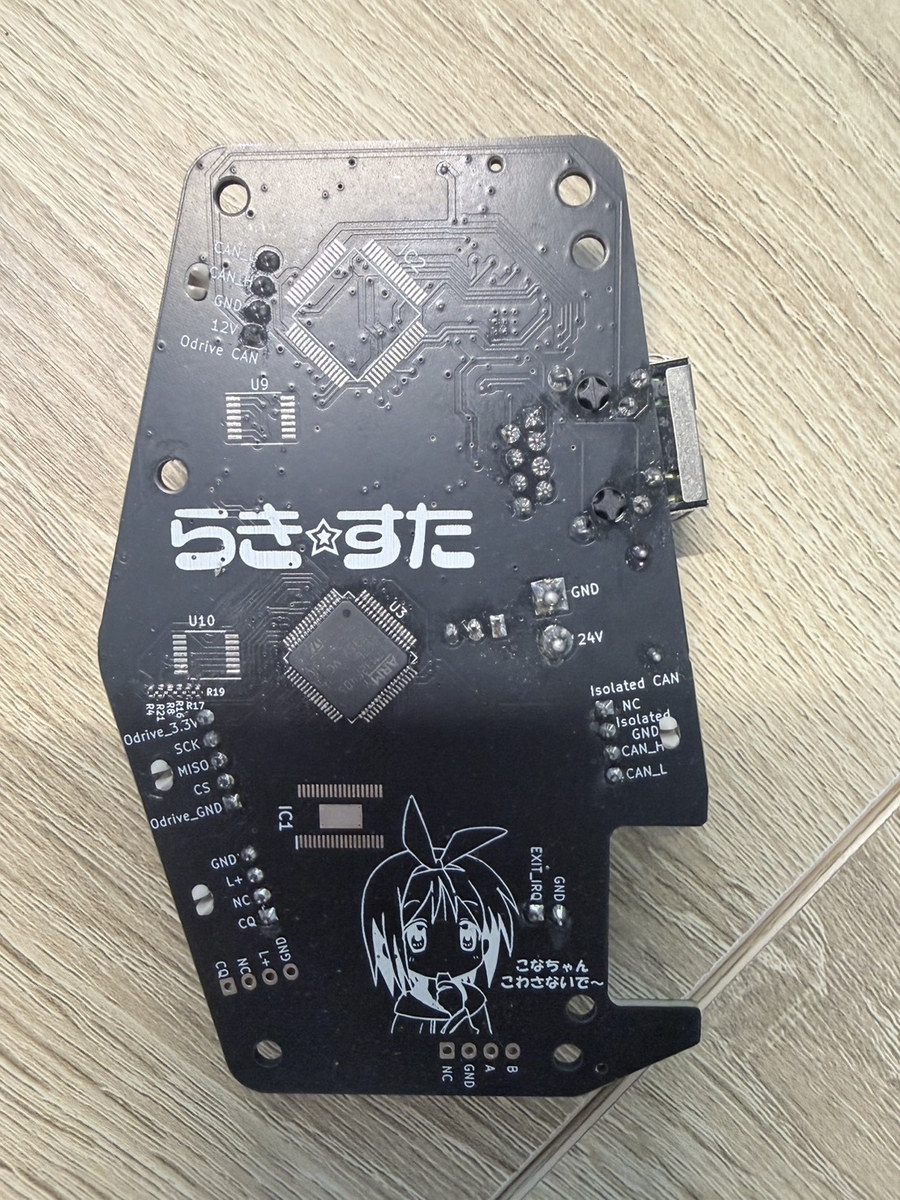
シルクについて

なぜらき☆すたのシルクが入っているのかについてですが、基板設計当時はメンタルが人生イチすさんでいました。一人でずっと設計とか要件定義しかしておらず孤独をとても感じており、辛かったです。そんななか支えとなったのがらき☆すたでした。ふと作業用BGMとして垂れ流ししていましたが、適当に流れているのが逆に心地よくなりだいぶ心が楽になりました。そのため感謝も込めて乗せてあります(参考: http://www.tim.hi-ho.ne.jp/t-inukai/gallery/2007_22.html

おわりに

学生ロボコン2025のRJ用ジャンプ機構制御基板の紹介でした。
ジャンプ機構が3つあるので、基板も3枚。制御・通信・計測をなるべく一枚で完結できるようにしつつ、Ethernet、RS485、割り込み線は予備ポートとして載せました。 2年越しの記事になってしまいましたが、当時の設計意図を残せてよかったです。次は完成と同時に記事を書きたいと思います。

JLCPCBについて
jlcpcb.com

最後に、この基板の製造・実装でお世話になったJLCPCBさんに感謝します。
今回の基板には、マイコン、通信IC、エンコーダ、コネクタなどを詰め込んでいます。これを手実装だけで仕上げるのはかなり大変です。JLCPCBのPCB製造とPCBAを使えたことで、基板が届いてすぐに動作確認やデバッグへ進めました。
部品についても、PCBAで使える部品を検索しながらBOMを組めるため、設計段階から「実装できるか」「在庫はあるか」を確認しやすかったです。ロボコンでは基板を作った後に待ってくれる時間があまりないので、この速さは本当に助かりました。
基板製造だけでなく、PCBA、3Dプリント、CNC・板金加工なども利用できるので、ロボットを作る人には頼れるサービスだと思います。

改めて、JLCPCBさんありがとうございました!
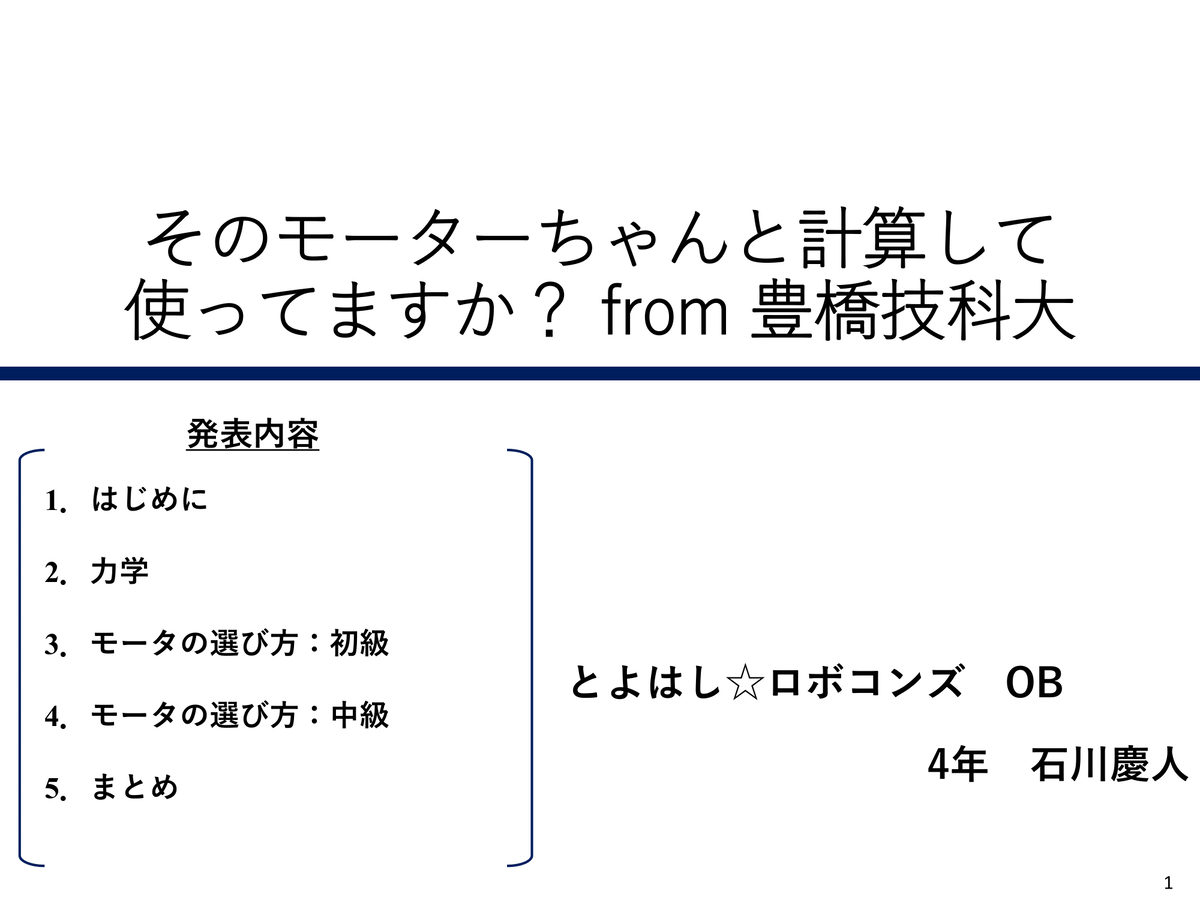
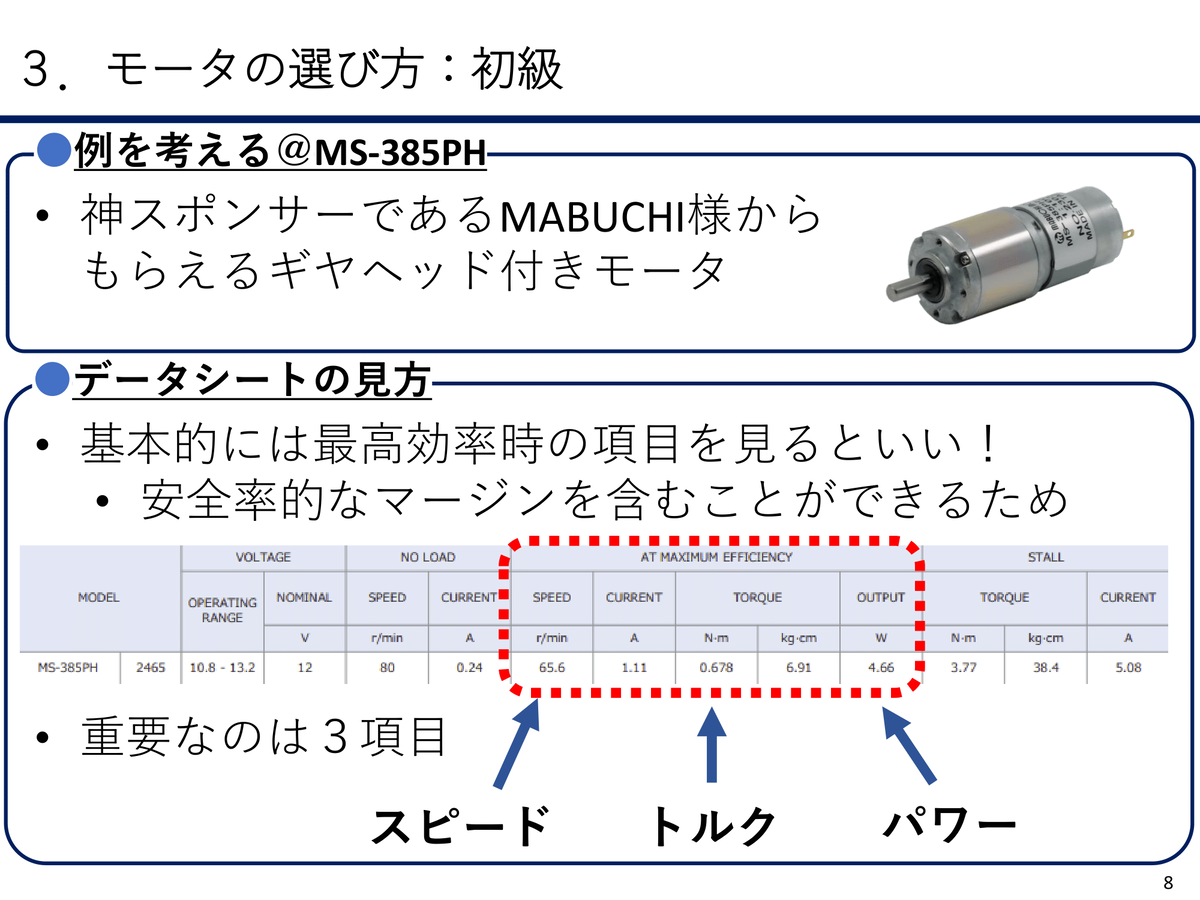
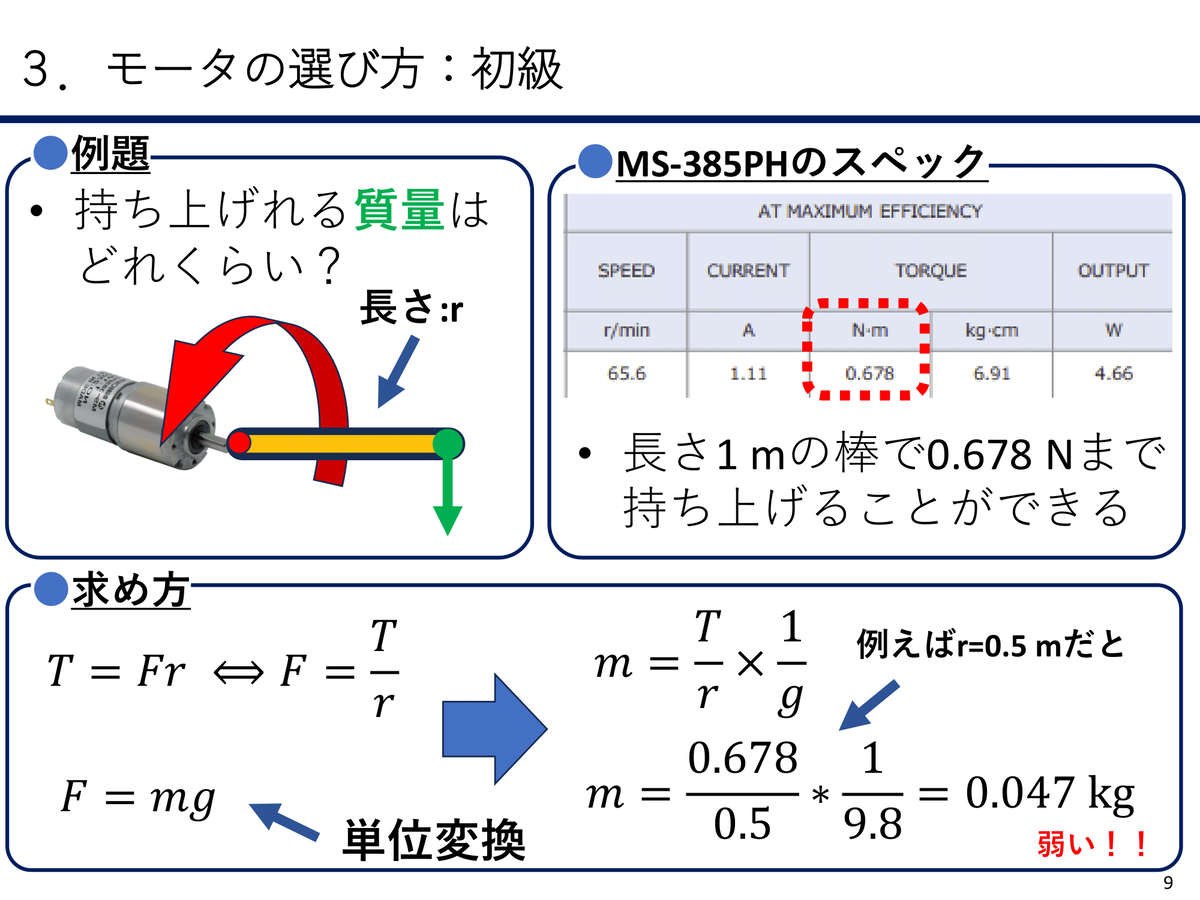
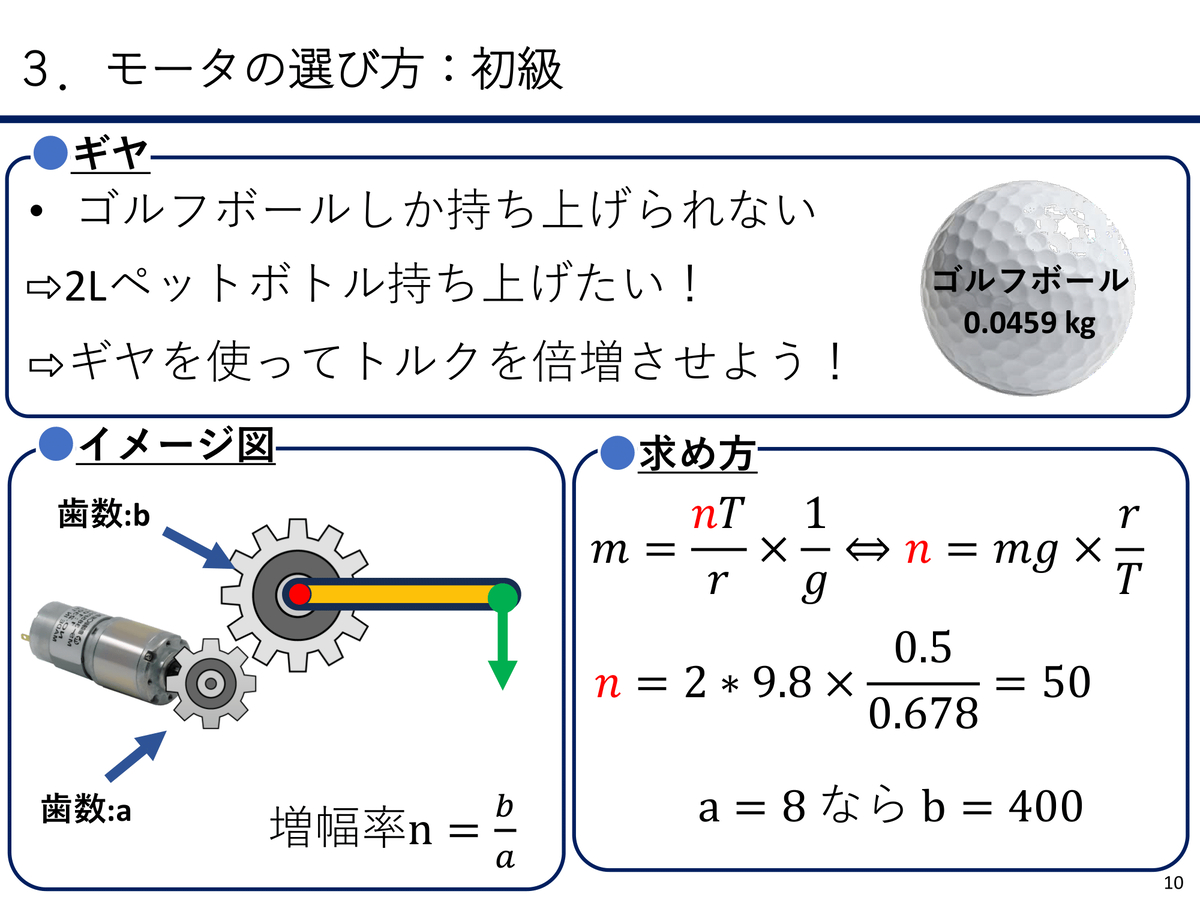
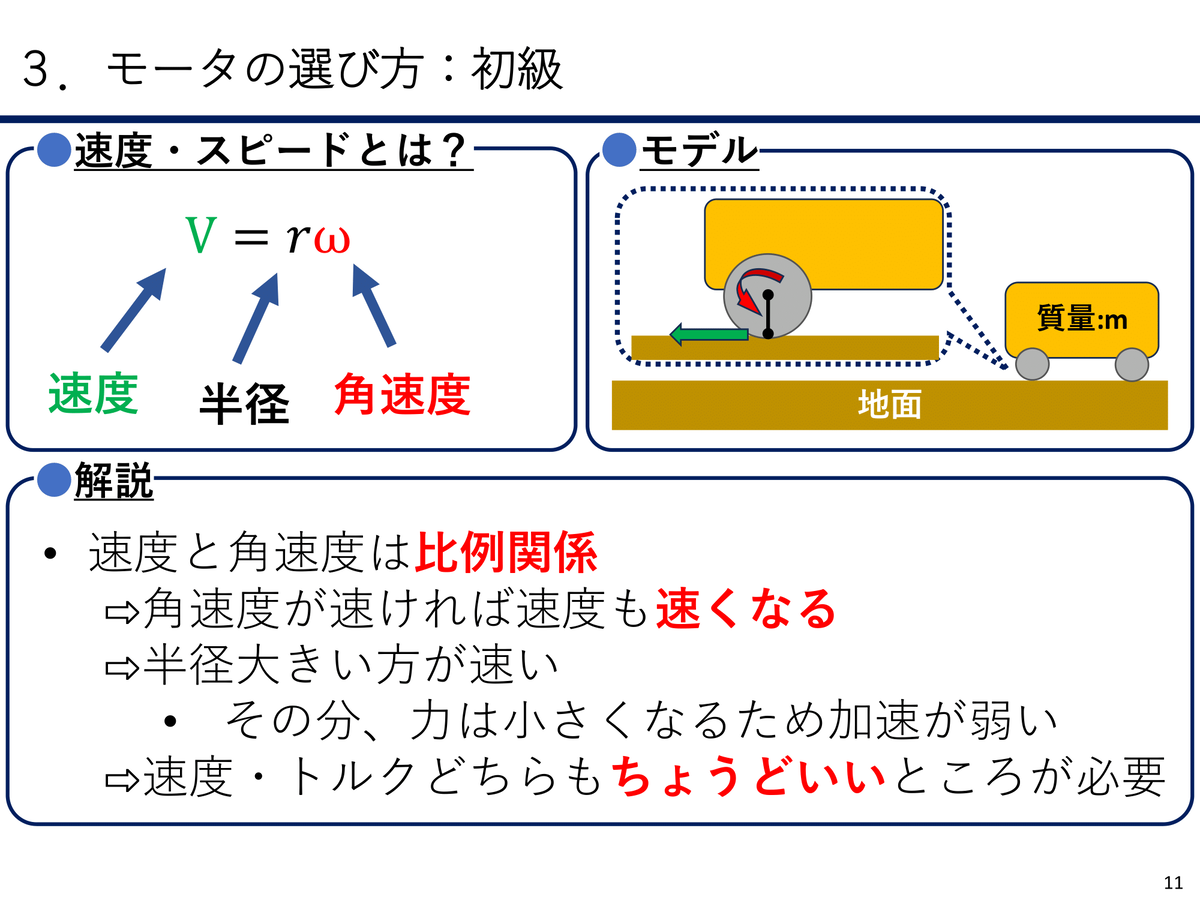
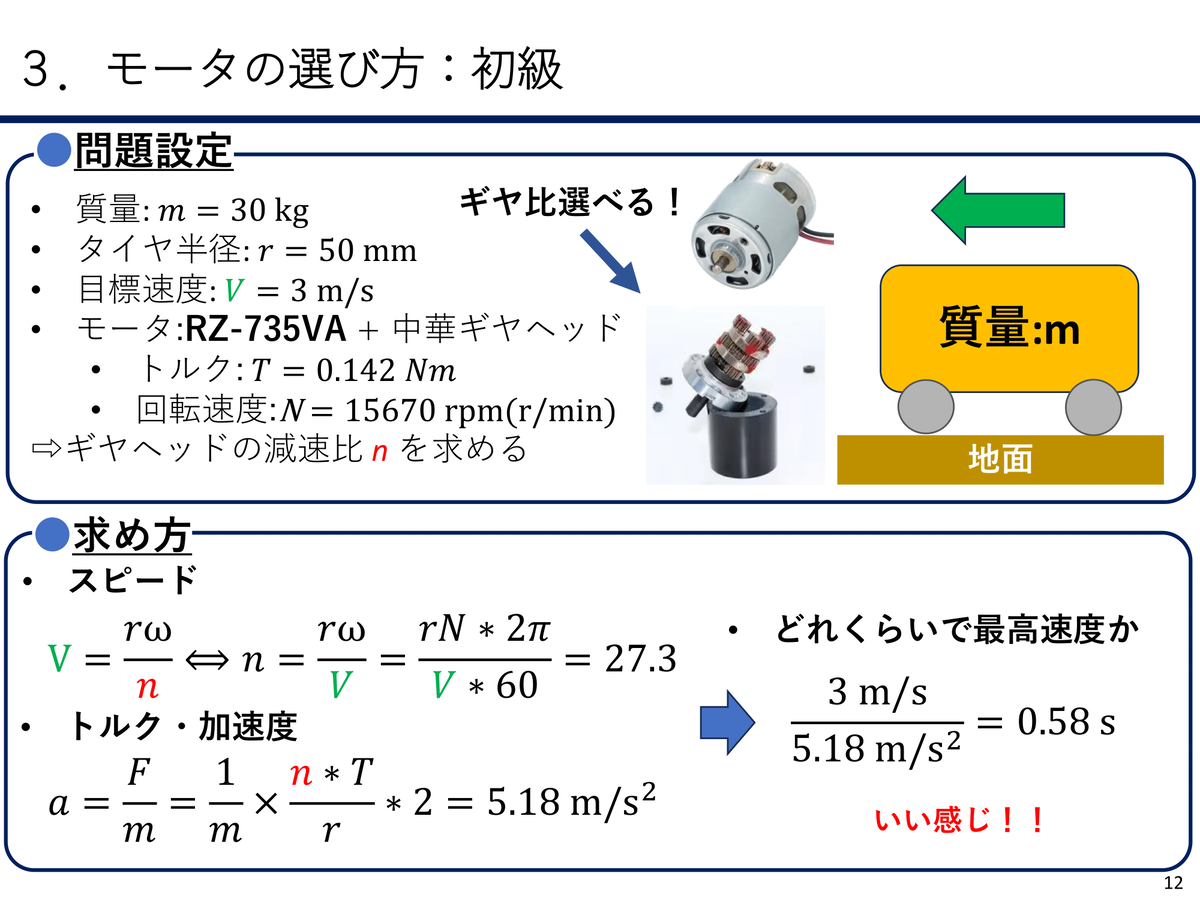
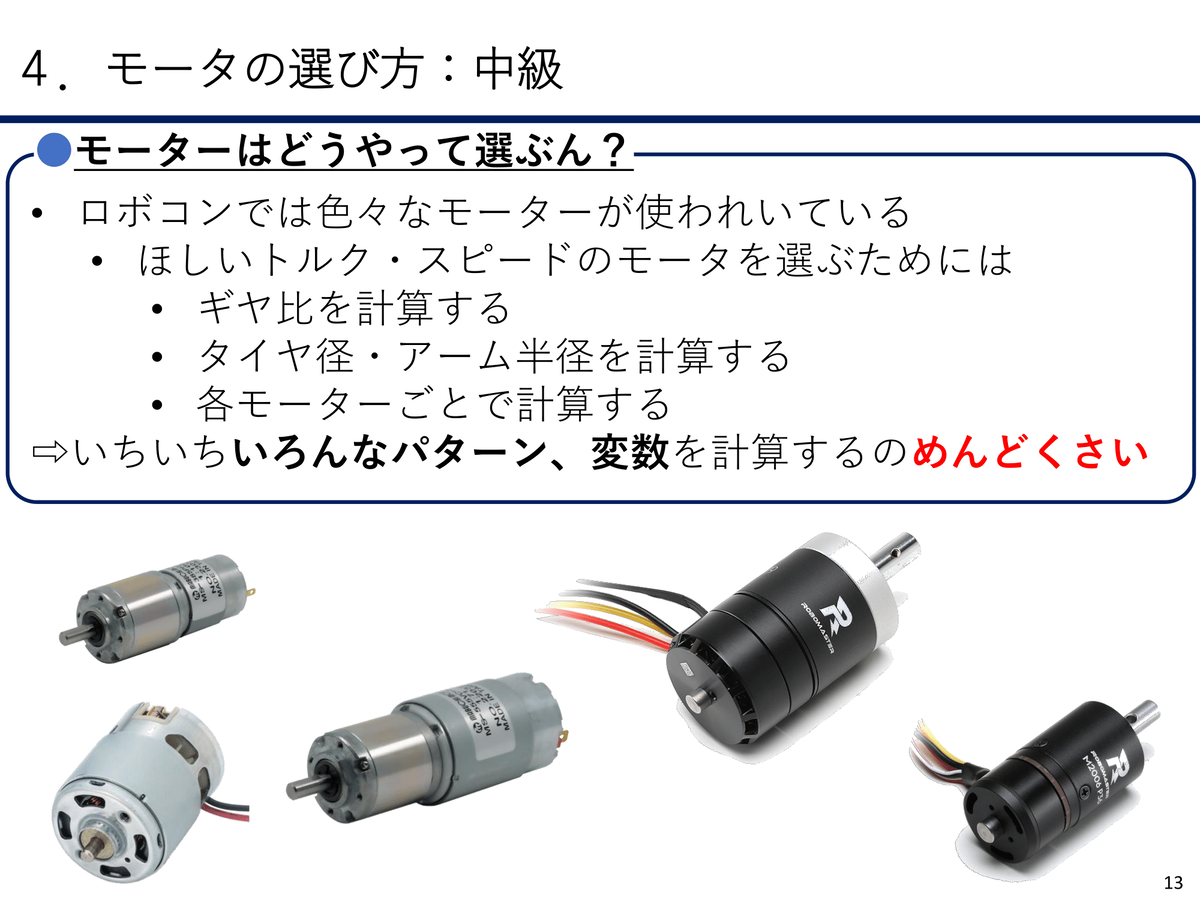
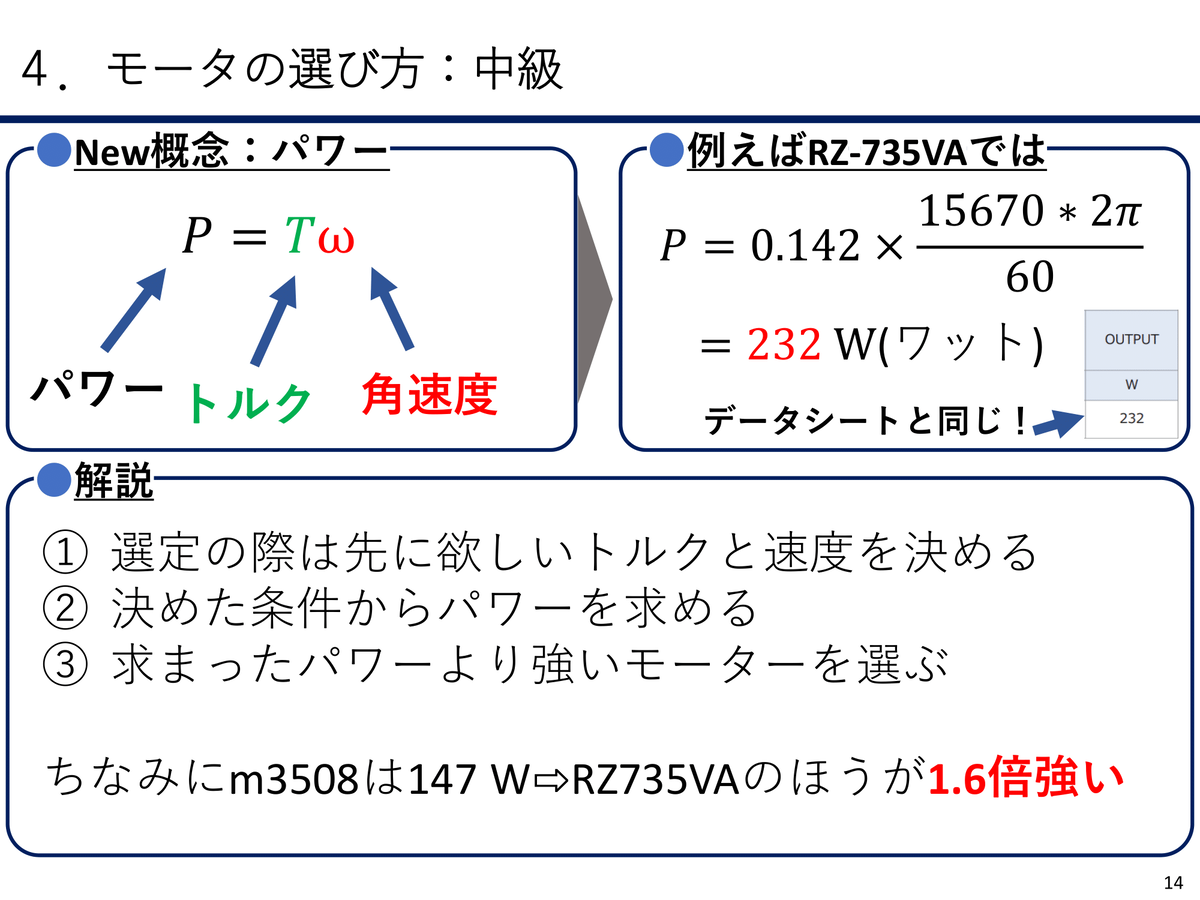
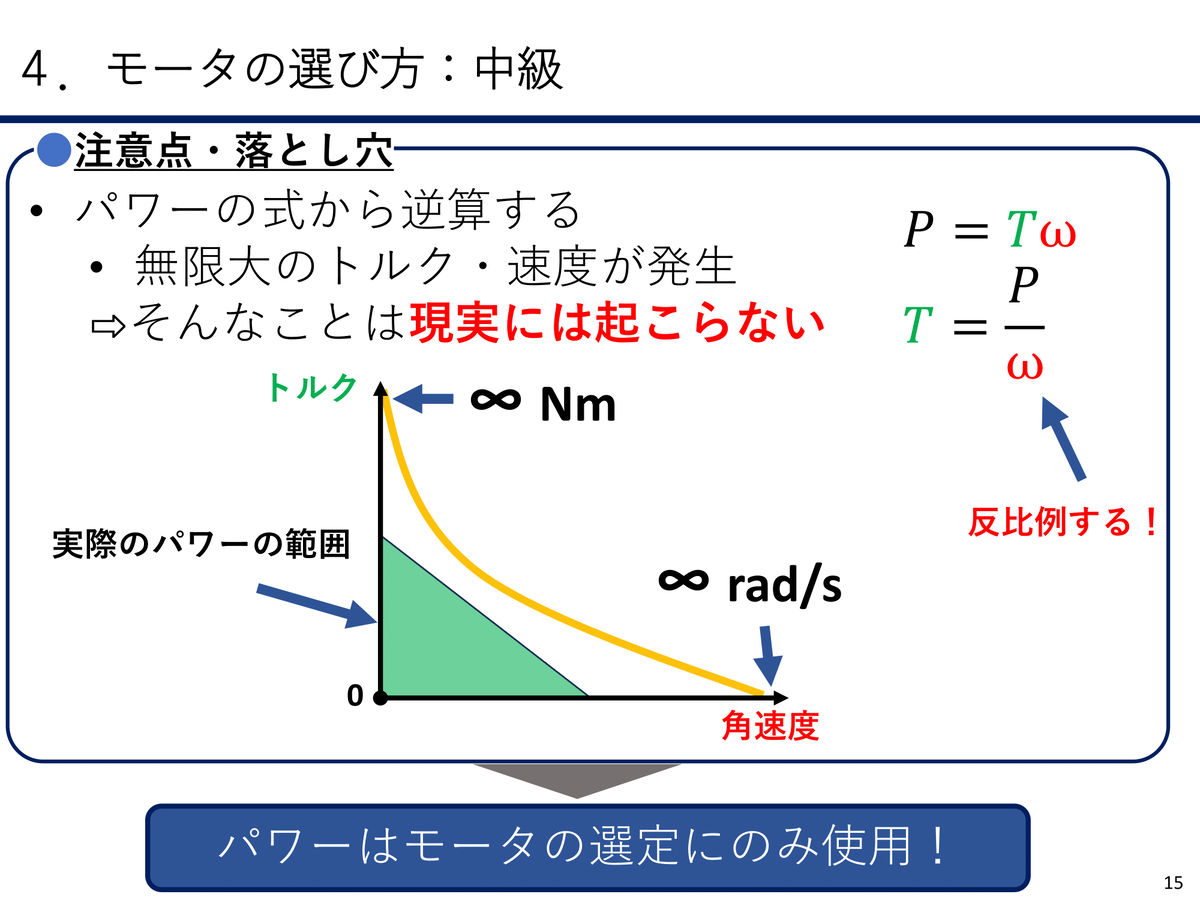
そのモータ、ちゃんと計算して使っていますか?

はじめに

お久しぶりです。ケシゴムです!
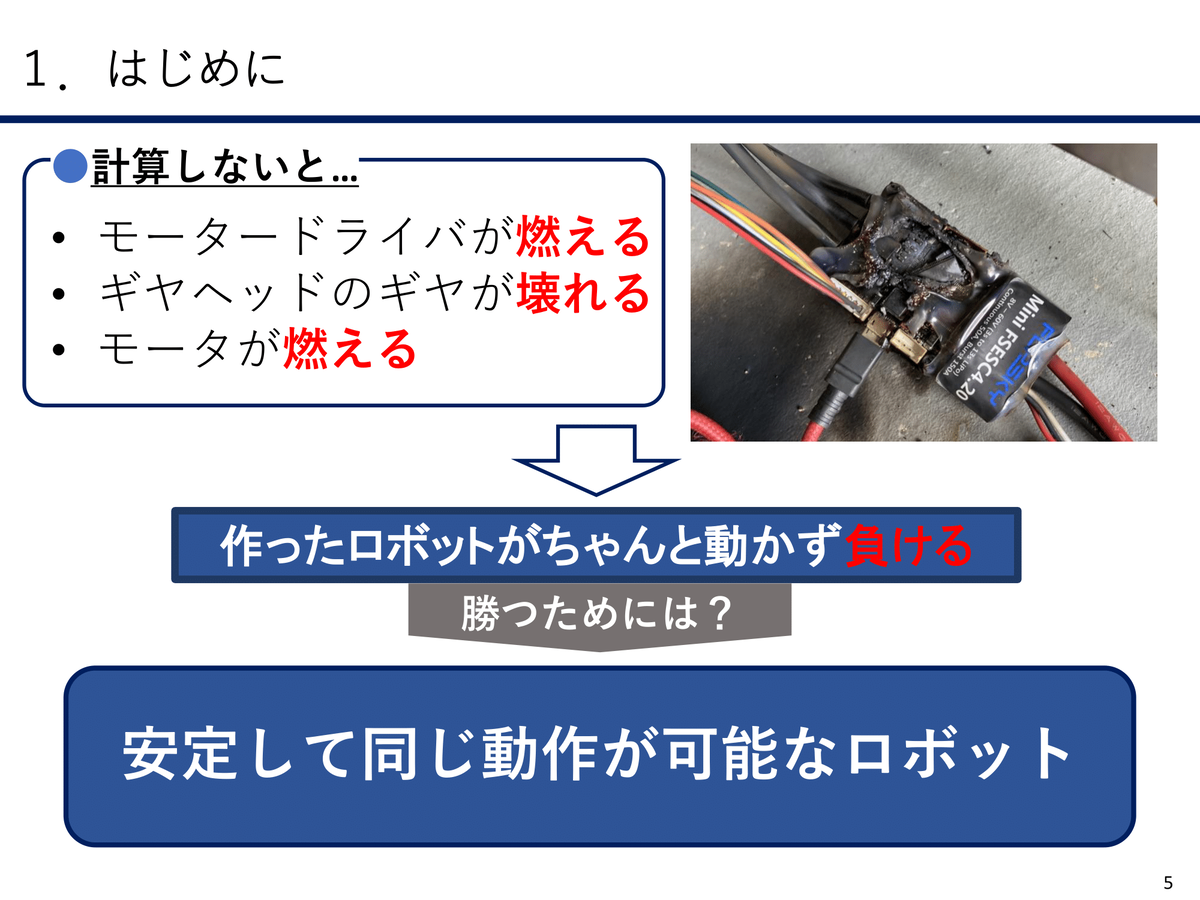
よくSNSなどを見ているとロボットなのにちゃんと計算されず適当につけられたモータやギヤを見かけます。
はじめのうちは動けば楽しいので良いのですが、それが大会とかになってくると故障などに繋がってくるため話は変わってきます。
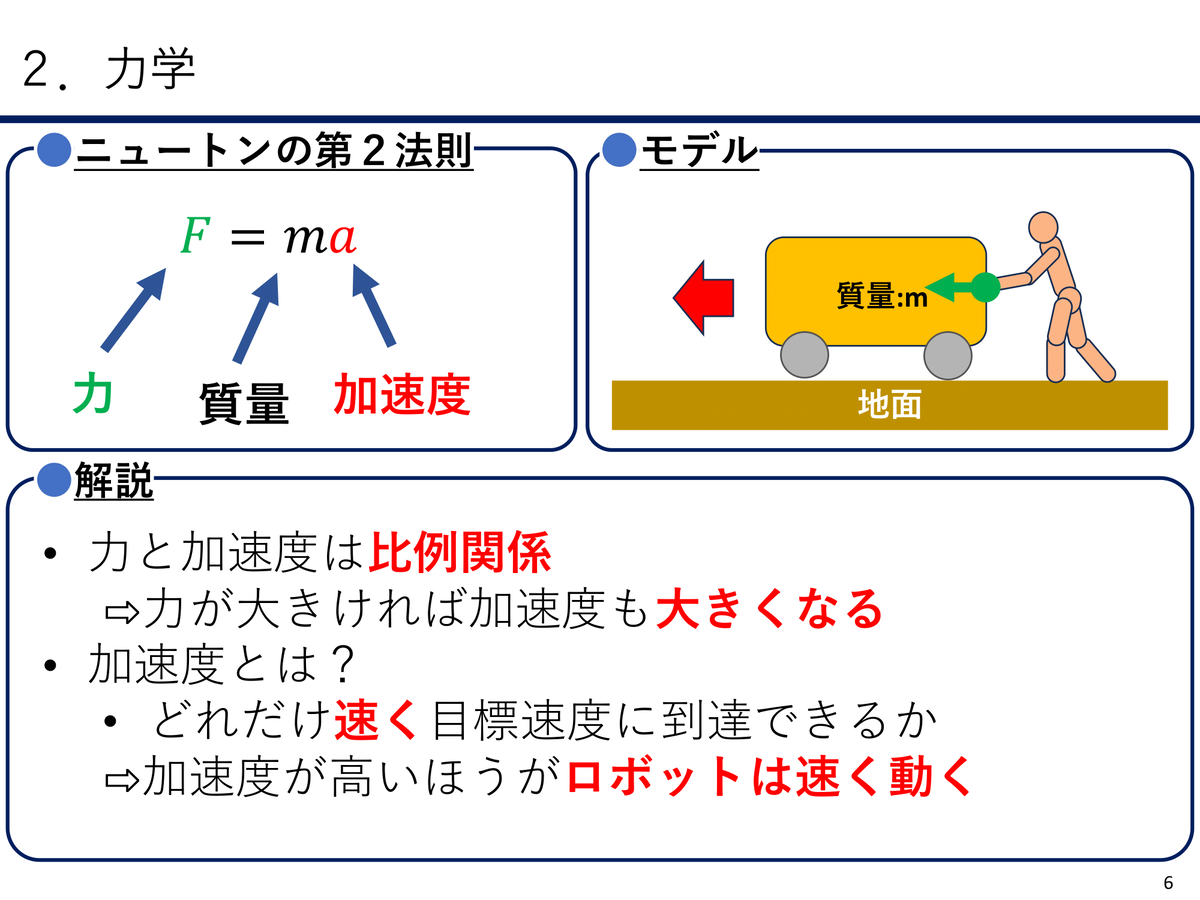
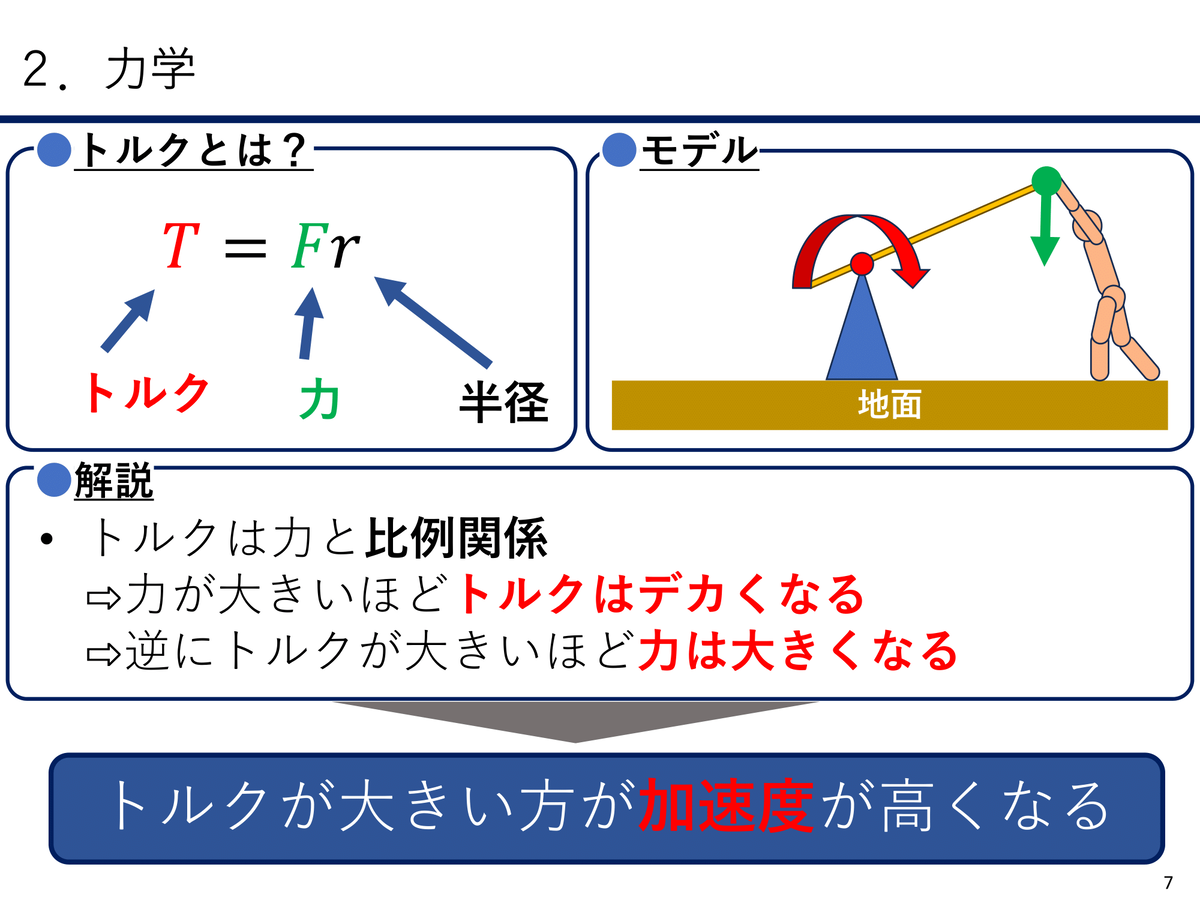
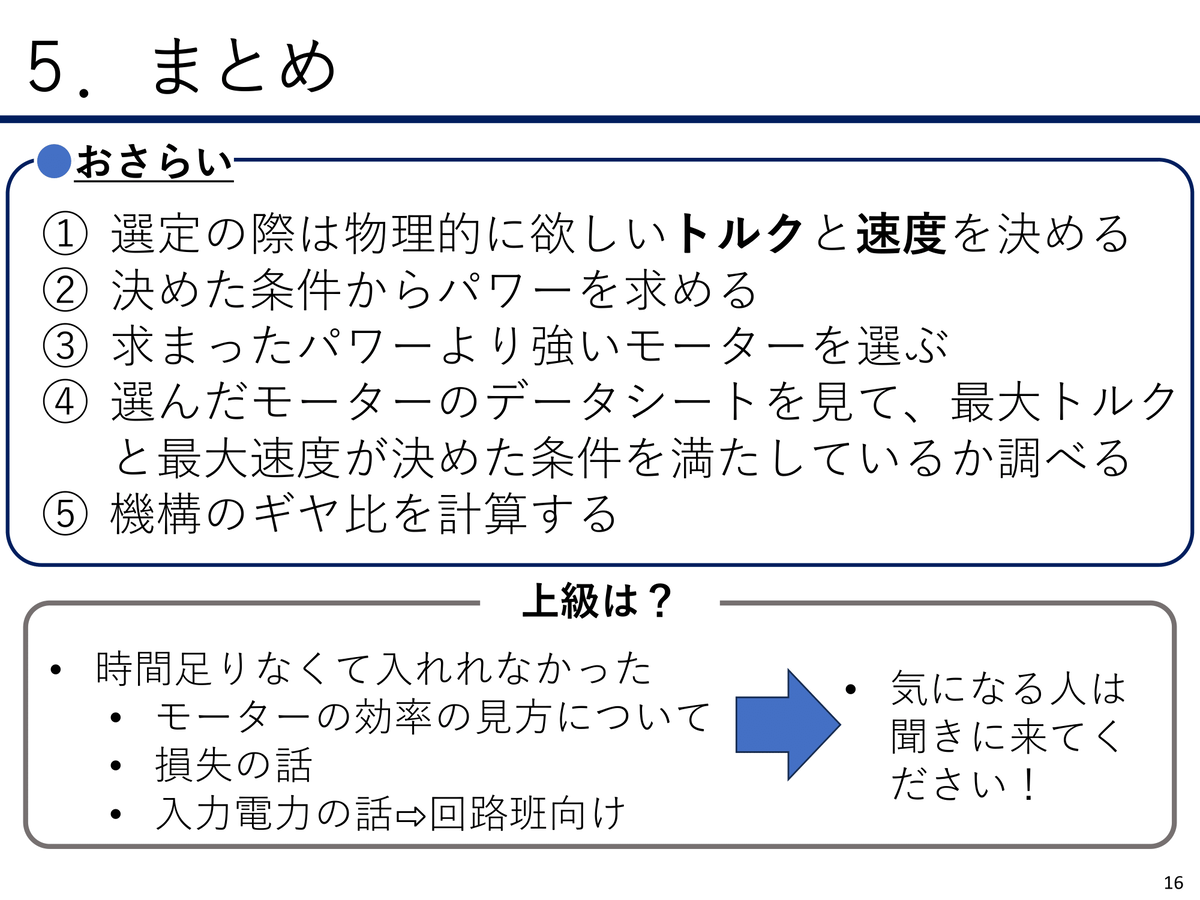
そこで今回はロボコン初心者向けに簡単な基礎とモータの選定方法に関するスライドを作成しました!(全ロボ23で発表用に作成)

スライド

とりあえずスライドを共有するための記事です。またこのあと適宜補足を入れていく予定です(1/21時点)

最後に

今回はとりあえずこれをやっておけば大きな問題は起きないという方法を示しました。 実際にはマージンを取ったり、効率を考慮したりとかする必要もあるのですが、それはまたの機会に執筆します。
この記事を読んで、大会で動かないなどのトラブルが減り、思い思いのロボットを動かせることを願っています!!

学生ロボコン2025を終えて

はじめに

お久しぶりです.
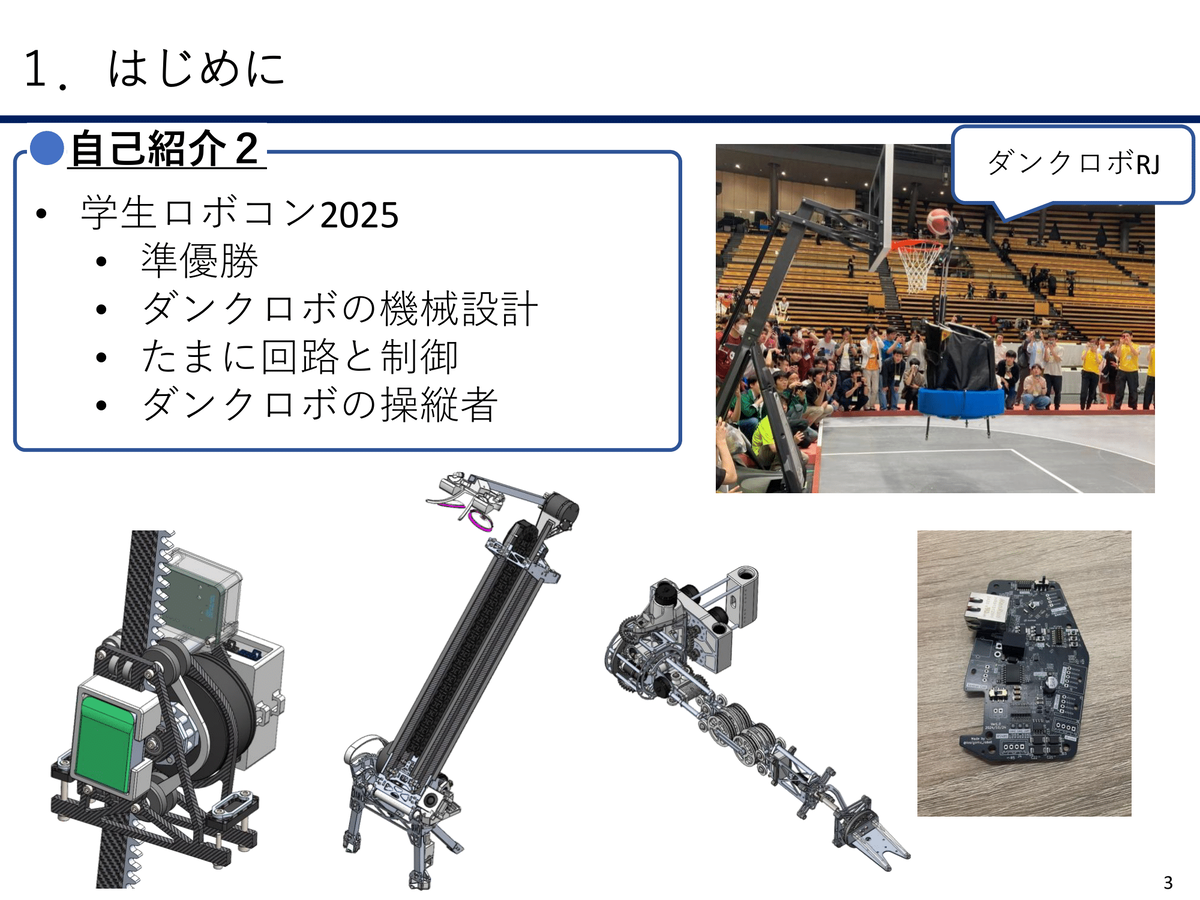
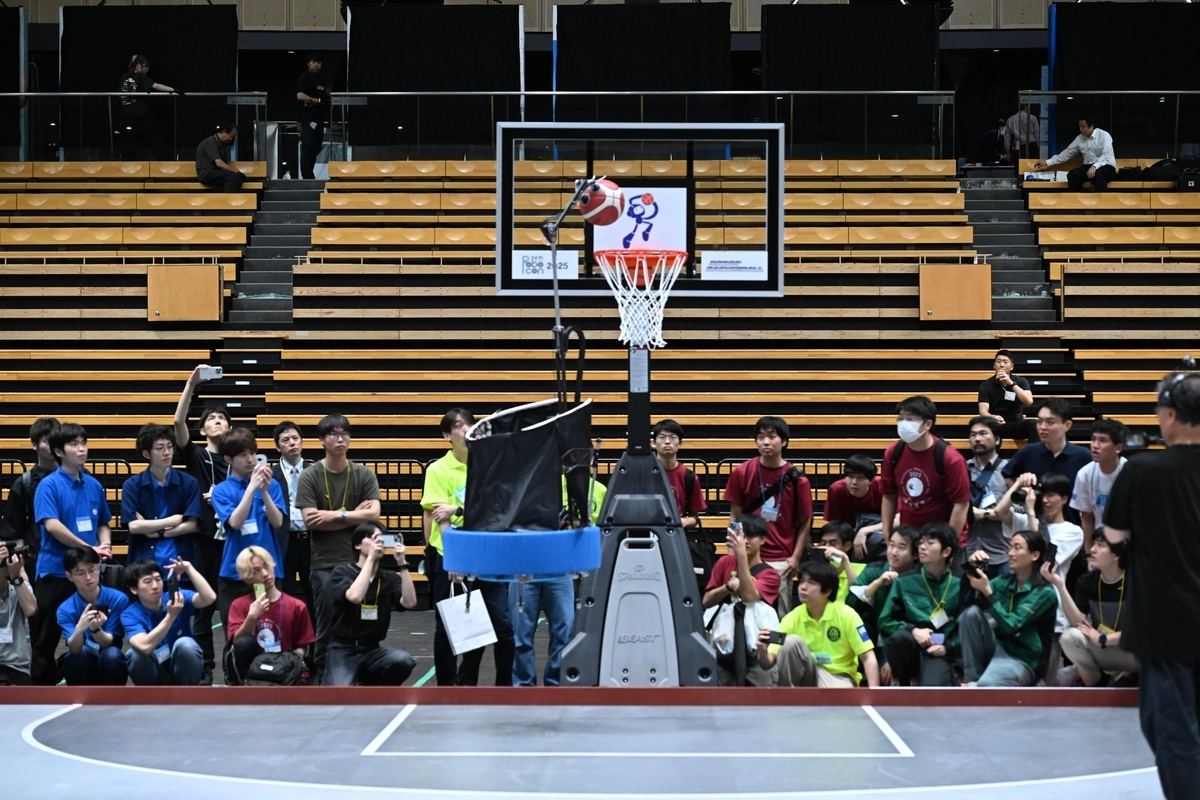
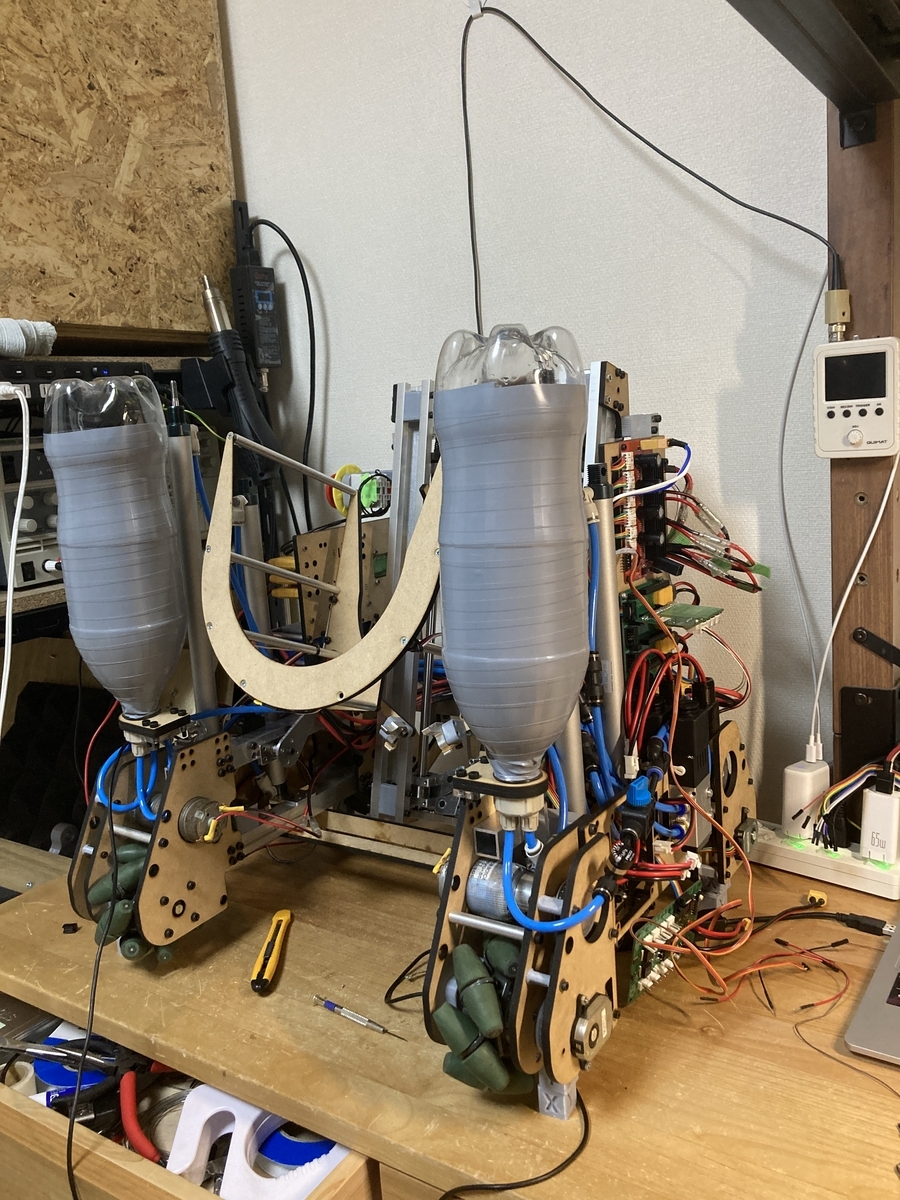
とよはし☆ロボコンズでRJ(アームがついてる背が低いダンクロボット)の操縦者をしていたケシゴムです.

ダンクするRJ
RJの外観

今回は主にRJの設計班(たまに回路と制御)としてジャンプ機構やアーム機構,他の細々とした機構やRJの全体設計などしてロボコンに携わっていました.
この度,学生ロボコン2025が終わり僕の最後のロボコン生活も終わったことですし, 今回のロボコン生活をゆったりと振り返っていこうと思いこの記事を書きます.

注意

個人的見解を含みます.
また技術的な内容については活動報告書をご覧いただければと思います.
↓活動報告書の詳細↓
https://supporter.tutrobo.net/

自己紹介

豊田高専出身
設計やったり,回路やったり,制御やったり,リーダーやったり担当はまちまち
高専ロボコン5年間 + 学生ロボコン1年間
学生ロボコン2023のときはあの世界一になった豊橋技科大と準決勝で当たりボコボコにされました.

入学前

2023のリーダーの先輩が入学式当日からメンバー集めをしていた情報を教えてもらい,僕らもそれに習ってあらかじめチームメンバーを集めておくため合格内定者向けDiscordを作りました.
Discordでは豊橋技科大の入学書類の話とかしたり,高専時代の担当分野などの自己紹介,とよはし☆ロボコンズのオンライン説明会などをしたりしていました.

入学直後

入寮日の4/2に初めての顔合わせを行いました.Twitterで有名な人ばかりで「おぉ」ってなったのを覚えています.ちなみに自己紹介時点では機械班担当があまりにも多すぎて自分自身も 制御班になろうか悩んでいました. その後とうロボに向けてチーム編成,班編成を行いました(2チームに分けた)

とうロボ

とうロボが始まり最初に感じたのは各高専の雰囲気の差です.ロボコンの進め方もそうだし,ロボコン内のルールもそう.とにかくギャップに驚いていました.これが強豪校と自分の学校との差だと. 最初の1,2ヶ月はチーム仲を深めたり,技術のすり合わせなどを行っていた気がします.
チーム仲は意外とすぐ縮まり,よく飲みに行ってました.理由もなく徹夜して語り明かしたり,朝日見るまで粘ったり,繁華街に繰り出したり思い返すだけでもよくあんなすぐ仲良くなれたなと思います.
ロボコンの話に戻りますが,自分はとうロボでは,足回り・回収機構(途中まで)・段超え機構・リング回収装填機構・ターンテーブル機構を設計してました.僕らのチームは制御が一人しかいなかったので,僕も機構制御として参加してました.制御は足回り制御と機構制御で分けてました.
自分は特に段超え機構に思い入れがあって,高専ロボコン2023の時に挑戦して全国まで行けなかった機構っていうことも相まってとうロボ当日にちゃんと動いた時本当に嬉しかったです.
反面実際の試合では金工さんに負けてしまって死ぬほど泣きました.
前日のテストランでは大会唯一Vゴールを達成できていたのに,本番は回路の不具合で暴走してしまって本当に悔しかったです.
高専ロボコンのときも本番は回路の不具合で負けてしまったので,本当に僕は回路の呪いにかけられているのかなって思いました.
この悔しさをバネに学ロボでは絶対に回路トラブルは起こさないと心に決めました.

学ロボはじまり

ルールを見た時初めて抱いた感想は「またダンクか...」でした. 学ロボ2023の時にもリングをまとめてポールにいれるというダンクロボットを2次ビデオ時まで作成していました.

なのであの時のリベンジができると思うと,居ても立ってもいられなくなりました.
学生ロボコンのルールが発表されてからは時間が立つのは一瞬でした. コンセプト会議で揉めに揉めたり,設計の方針で揉めたり,幾度となく会議を挟みました.
学ロボのシーズン内で一番辛かったときはジャンプ機構の回路を設計しているときでした. この回路を設計しているときはロボットのコンセプト全体がうまくいかないかもと感じていたときで,すぐ終わると思っていた回路設計が思ったほか時間がかかってしまい,自分の実力不足を感じ,ロボットの進捗も沼り,生活リズムも終わり,すべてが最悪に噛み合ってしまい,鬱を感じていました.
この地獄の期間が終わったのは夜中のラーメンでした.
今まで自分が一人でうちにうちにと作業をしていたせいで孤立感を感じていたのですが,ある日ふらっとチームメンバーといったラーメン屋さんでみんなと話しているうちに「一人じゃないんだな.チームなんだな」と感じ今まで悩んでいたのが馬鹿らしくなってきました.そう感じてからは作業が一瞬で終わっていき,改めてこのチームでロボコンをやれて良かったなと感じました.
シーズンをこう振り返って見ると毎日が同じ生活で朝から晩まで(たまに朝から朝まで)ずっとみんなとロボコンだけをやっていたなと感じます. そんな感じでロボットを作っては壊してを繰り返してなかなか壊れにくいロボットを作ることができました.

テストラン

メンバーと選手たちは前日の金曜日に東京に入りました.金曜日の日中はテストがありほんと大変でした.東京について感じたのは「台風来なくて良かった~」です. 学ロボ23のときは台風で遅刻してしまいテストランの時間の大部分を持ってかれた経験があるので,そればっかりにちゃんと東京着けたことの安堵感がありました. 土曜日のテストランの日はまず対戦相手の抽選から始まりました.僕達はDグループ狙いだったのですが,代表がまさかのDグループをしっかり引き当てて,めちゃくちゃ盛り上がりました.(後に魔のDグループになるとは知らずに)

会場に入場してからは一瞬でした.会場入りは一番乗りだったので,ピットエリアには誰もいなかったのですが,各大学さんの木箱が並んでる光景は圧巻でした.

1番乗り!!

木箱を開けてからはほんとに忙しく,機構のデバッグ,通信調整,他校の分析に追われ,気づけばテストランの日は終わっていました.

開会式

ついに始まってしまいました.開会式では久しぶりの圧巻の光景が待っており,本当にこれで最後なんだなと思うとワクワクと苦しさがありました.

第1試合 vs 金沢工業さん

初戦は金沢工業大学さんであり,練習試合をした相手でもあるため試合中は一切の油断を許さない状況でした. 金沢さんは練習試合の時から高いシュート性能を持っており,加えてテストランのときには神速のドリブルを持っていることが発覚し,どう防ぐかで頭はパンパンでした. 試合が始まるとある程度自分らのペースで進めることができました.3ポイントはしっかり決まりほっとしたのを今でも覚えています.アリウープはタイミングが合わなかったこともあり味方のシュートを邪魔してしまい,いたたまれない気持ちでした. ともかく,初戦は強敵で合った金沢さんに勝つことができ,まずは第一歩を踏み出せました.

第2試合 vs 早稲田さん

これまた強敵が来てしまいました.早稲田さんも強烈なバックスピンがかかった安定した軌道で3ポイントを打ってくる敵だったためぬくぬくしてはいられませんでした. 早稲田さんは操縦がアグレッシブルだったため,ファールを取られないように貰えるようにを心がけて操縦していました.早稲田さんのドリブルはRJについているさすまた(ロボット外部に伸ばした手のこと)でカットする予定でした.そのため,基本的に2台でパス受けるロボットを防ぐ立ち回りをしていたと思います.早稲田さんの動きをしっかり分析できていたこともあり自分らのペースである程度進めれそうと思っていたのですが,トラブル発生.インカムが不調になり操縦者同士の意思疎通ができなくなってしまいました.あのときはもう無我夢中でとにかく大声をだして連携に努めました.その結果功を奏したのか,無事勝利を収めることができました. 決勝トーナメント進出!そして狙い通りの3位でした

第3試合 vs 早稲田さん part2

正直予選で当たる前から早稲田さんと再戦する可能性を感じ取っており怯えていました.ただ良い側面もあり,2回連続で試合することができたので緊張などはしっかりほぐれきって,ロボコンを楽しむこと,勝つことに全力で集中することができていました.2回目の早稲田さんは僕らの動きをしっかり理解していたこともあり,なかなか操縦は難しかったです.ですが自分らの持ち味をしっかり発揮して,安定した3ポイントシュート,安定した守備をすることができていました.そんな中,RC(RCはシュート打つ方のロボット)が突如壁に激突してしまい横転してしまいました.横転した際の練習もしていたので,落ち着いてそのままプレーはできていたのですが,それでも相手の粘り強いディフェンスに捕まってしまい,ダンクをすることはできませんでした.また横転した際に足回りが故障してしまいました.ただ,試合終盤だったこともあり,なんとか勝つことはできました.
次は準決勝!

準決勝 vs 農工さん

準決勝は特にキツかったです.前の試合で足回りが壊れたこともあり取り替えようとしたのですが,すぐに準決勝が控えており交換までの時間を全く取れませんでした.どうにかこうにか競技補助の方々にお願いして10分だけもらい,なんとか魂かけて,5分で足回りの取り換えを行いました.間に合ってよかった.そして準決勝がはじまりました.
農工さんはもう強敵中の強敵.我々が一番恐れていたと言っても過言では有りません.とんでもない精度を誇る3ポイントシュート,止めれないであろう軌道.勝ち目はディフェンスでシュートロボットをオフェンスゾーンに進入させないことでした.
試合開始.早速素早い足回りで置くまで切り込まれてしまいました.しかし同時にRJと接触したこともあり,農工さんのベースフレームが外れてしまいました.試合が止まったのですが,その後パスが通ったこともあり,下の状態に戻してもらいリスタートになりました.実はかなり待ち時間があったため,農工さんのシュートロボットの上のネットに着目し,RCのブロック機構で防御する方針に変更しました.リスタート後はすぐにRJとRCをポジショニングスイッチし,なんとか脅威である高弾道のシュートを防ぐことができました.この方式が強いとわかってからはディフェンスは落ち着いて毎回ブロックをすることができました.またパス→シュートが難しいと思わせることで農工さんのドリブルを引き出すことができ,ドリブルを止めれば早い時間でシュートクロックを止めることができ,時間を短縮しオフェンスの時間を伸ばすことができる狙いがありました.実際うまくカットできたと思います.得点的余裕ができたためダンクを調整することにしました.しかしうまく連携ができず結果的にリングの下からダンクシュートしてしまいました.このときのダンクが後の伏線になるとは知らずに...
ともかく,あの強敵である農工さんを0点に抑え,ついに決勝に進むことができました. 23年のベスト4を超えるという目標を達成できました.

決勝 vs 東大さん

ついに決勝です.決勝ではベースフレームの色変更があり,ドタバタしていました.しかし交換しやすい仕組みにしていたため,素早く交換し決勝の準備をすることができました.いやでも時間短くて決勝前はほんとにしんどかったなーって振り返って感じます.
さあ,東大さんとの決勝です.正直こうなると思っていました.憧れでありライバルである東大さんと戦えることはとても興奮しました.東大さんの動きはある程度分析できており,ダンクロボットを盾にシュートすることがおおかったので,盾の方にロボットをつけることで,シュートのほころびを産ませブロックする予定でした.この作戦はかなり功を奏し,シュートロボットの強力な射出をRCで防ぐことに成功しました.そしてオフェンスでは相手の激しい接触もあり,なかなかシュートが決まらない中3ポイントシュートを先制することに成功しました.喜んでるのもつかの間,隙をつかれダンクロボットにダンクシュートを許してしまいました.戦況は7対3で僕達は5点以上を取る必要がありました.3ポイントを2回打つか,ダンクを2回打つかという選択を迫られ,僕は3ポイント2回を打つことを選択しました.今でも後悔しています.結果的に相手の接触も有りシュートを外してしまい,ダンクをするしかない状況でした.考えうる最悪の状況.でも,諦めてなどいませんでした.この最後のオフェンスがダンクになった時運命だなと思いました.
最後のオフェンスが始まりました.まずはドリブル.完璧なまでにきれいなドリブルができました.さあ最後は飛ぶだけ.しかし相手のディフェンスはうまかった.なんとかペイントゾーンに入った頃には試合終了カウントダウンのタイマーがなり始めていました.ブザービートでのダンクを狙いました.
結果は飛べなかった.あんだけ真心こめて作り上げたロボットは飛べなかった.ジャンプだけせず,ボールを離すロボット.試合は終わりました.

終わってみて

ごめんなさい.
謝らなくていいよって言ってくれる仲間たち,先輩方本当にありがとうございます.助かりました.でも謝らせてください.僕は操縦者としてみんなの努力を背負ったからこそ,謝りたい.
優勝できなくてごめんなさい.
こうやって振り返ると,学ロボってほんとに酷で辛くて,最高に楽しくてやめれないものなんだなって感じました.これからも学生ロボコンを始めいろんなロボコンが盛り上がりながら発展していってくれたら嬉しいなと思います.
綺麗事言ってるけど,まだ全然悔しい笑

謝辞

今回豊橋を応援してくださったスポンサーの方々を始め,先輩方,Youtubeや会場で応援してくださった方々,本当に応援ありがとうございました.どこを見ても豊橋を応援してくださる方々ばかりで本当に一生塗り替えられない思い出ができました.今年度,僕らのチームを応援してくださり重ねて感謝申し上げます.

最後の最後に

今までのロボコン9年間,本当に楽しかった.
そう思えるのも今まで一緒にロボコンをやってきてくれた仲間たちはもちろんのこと,今年のメンバーと最後のロボコンをできたからだと思う.みんな我が強くて揉め事なんて日常茶飯事だったけどそれ以上に,熱い思いを深夜まで語り合って,しょうもないことで盛り上がって,ロボコンのことだけを考えて一つの目標に一丸となって努力し続けて,最後の最後まで誰一人諦めずに応援してくれて,挙げたらきりがないくらい最高のメンバーでした.
ほんとうに,ほんとうにこのメンバーたちとロボコンをやれて楽しかったです.
ありがとう.
みんな大好きです.

最高の仲間達

ステア用の制御基板作ってみた

お久しぶりです! とうロボ2024で負けてしまったケシゴムです...
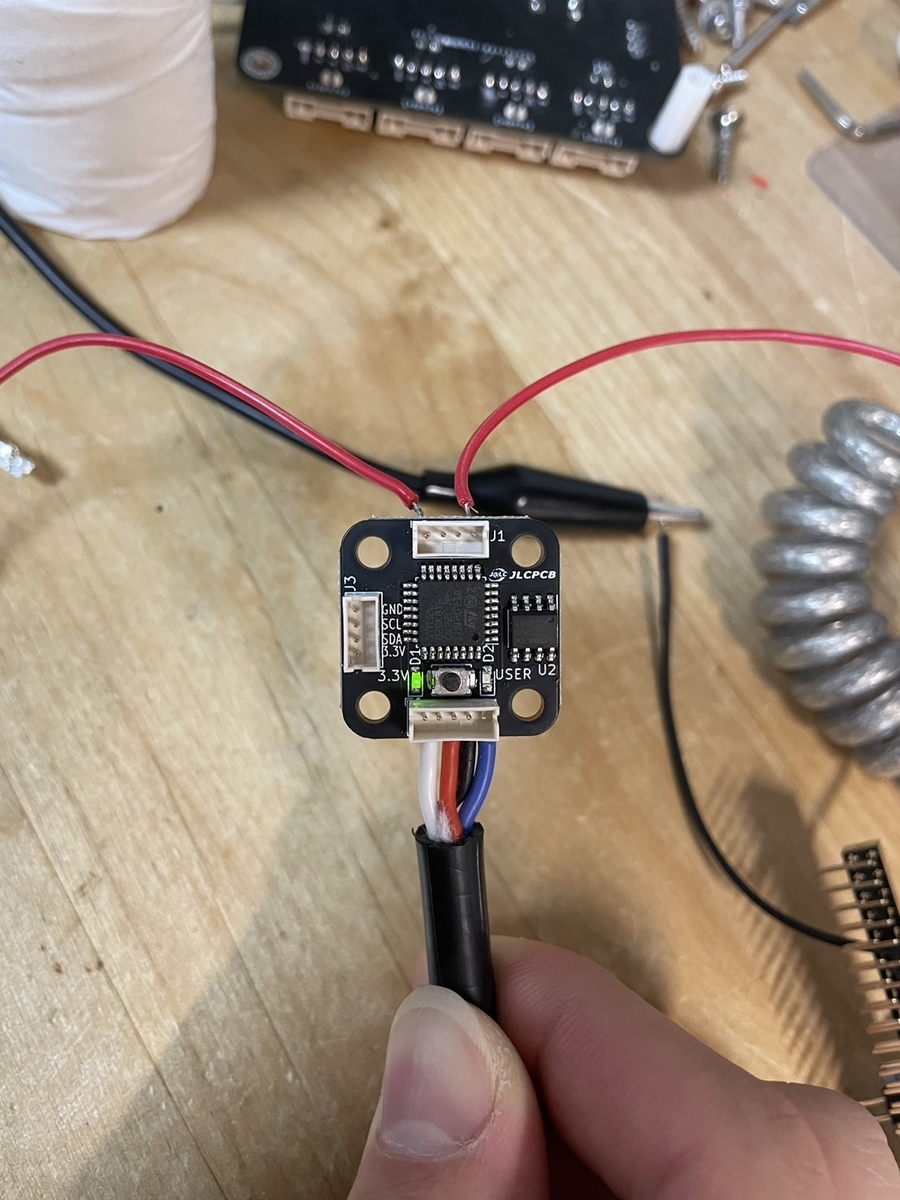
今回春先に設計していたステアの制御用基板をやっと触ることができたので記事にしてみます

スペック

  • マイコン:STM32F446RE
  • 通信ポート
    • RS485 x 1
    • I2C x 2(うち一つはマルチプレクサに接続)
    • CAN x1
    • USB x1
  • ステッピング駆動 x 4
  • IMU:BNO055
    ステア基板の外観

解説

マイコンをf446reにしたのは単に余っていたからです。f446だったらusb機能もあるし計算能力も十分あるため採用されました。
通信ポートはブラシレスモーターを駆動する用のB-G431と通信する用にCANを搭載しています。
PC(今回はラズパイなどのSBCを想定しています)とのやり取りにはUSBを使用しています。STM32のUSBはひと癖ありますが、慣れれば簡単に使えるため重宝しています。PC to マイコンでCANやRS485の帯域を使いたくなかったのも理由としてあります。
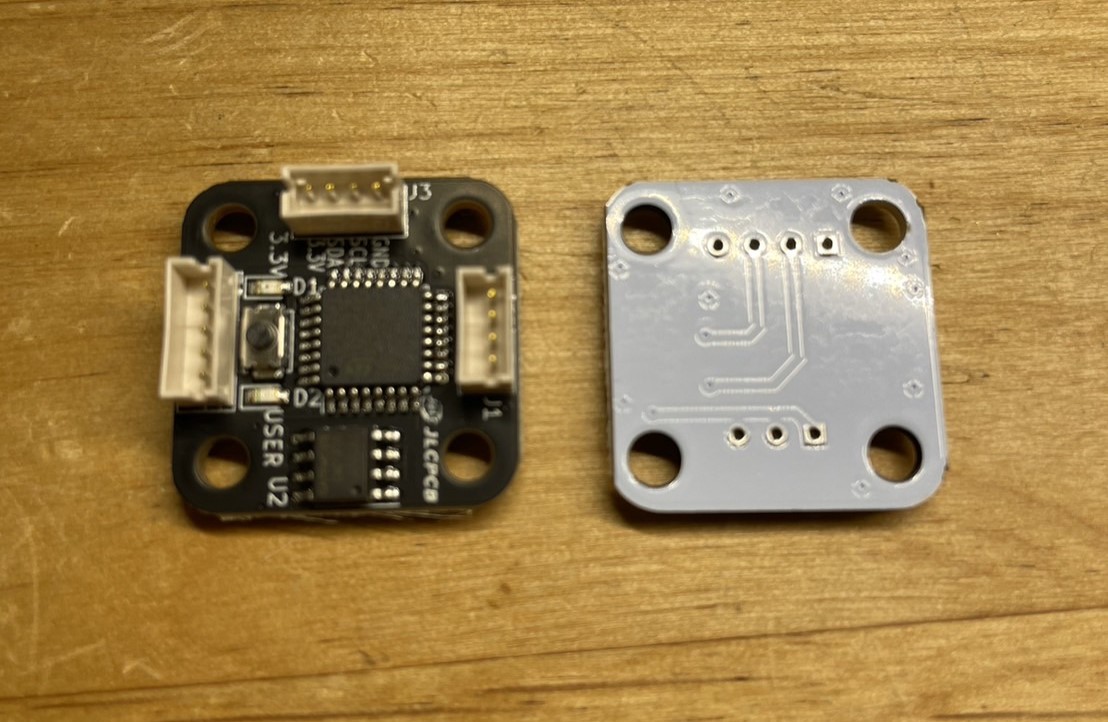
RS485は前回の記事で紹介した磁気エンコーダ基板用に搭載されています。 kesigomu-robot.hateblo.jp I2Cは2ポート用意されていますが、一つがBNO055用でもう一つがAS5600用です。AS5600は自分の磁気エンコーダ基板が動作しなかった用のバックアップで搭載されています。 しかしAS5600のI2Cアドレスは固定のため、わざわざマルチプレクサを搭載しました(回路煩雑になった原因🤔)
BNO055はオドメトリ用で搭載されており、ステアがスリップしない前提で自己位置をホイールの回転から取る予定でした。
ステアの操舵にはステッピングモータを使用しており、みなさんお世話になったであろうA4988が搭載されています。

ステアユニットの外観
回路自体は3Dプリンタによく搭載されているA4988ユニットの回路と同じになっております。またA4988ユニットのピンソケットを基板に搭載することで、自作A4988回路がミスったときの保険をかけてあります。

触ってみて

今回磁気エンコーダ基板との通信機能からデバッグし始めたのですが、まず最初にzhのケーブルが作りにくい!!

めちゃくちゃカシメにくいZHコネクタたち
とにかく小さすぎてケーブルを作るだけで他大な時間を要してしまいます。もうケーブルは作りたくないのでzhからxaなどに変換するブレークアウト基板を設計する予定です。
次にRS485が1ポートしかない問題です。
磁気エンコーダ基板からDMAでデータを垂れ流す予定だったのですが、RS485をバス接続で設計してしまったため、マスター側でスレーブの状態管理が必要となってしまいました。1センサにつき1ポート用意しておけばプロトコルなど何も気にせずに実装することができたのに、ほんとにミスです...
次にA4988の回路をデバッグしようと試みました。当然のようにケーブルから作るのですが、ここでまさかのトラブル。
ステッピングモーターの端子がPH
WTF!? PHじゃねーか!!
そのためA4988のデバッグも断念となってしまいました。 現状動作確認できているのはRS485と電源用LEDのみです笑 また学ロボ終わって時間ができたら触ってみようかな~って感じです。

基板制作について

今回基板を制作するにあたりJLCPCBさんにご協力していただきました!
とんでもない部品密度の部分も丁寧に制作してくださり、開発スピードが格段に向上しました! また赤色のスポンジで丁寧に基板が包まれており安心安全の梱包でした みなさまもぜひ使ってみてはどうでしょうか! PCBプロトタイプ&PCBファブリケーションメーカー - JLCPCB

おわりに

今回待ちに待った自分の基板触れる時間だったのですが、なんか思ってたんと違うことが多すぎました。
毎年の恒例行事になりつつある、ミニステア制作プロジェクト。
もう2機体も制作しているのに、毎度動かす手前でプロジェクトが終わってしまいます。 さすがに今回の機体にはだいぶお金もかかっているので、ちゃんと動かして制御の勉強道具として活用したいものです。
以上です!

ps

質問などございましたら是非お待ちしております!

磁気エンコーダボードを自作してみた

みなさんこんにちはケシゴムです。

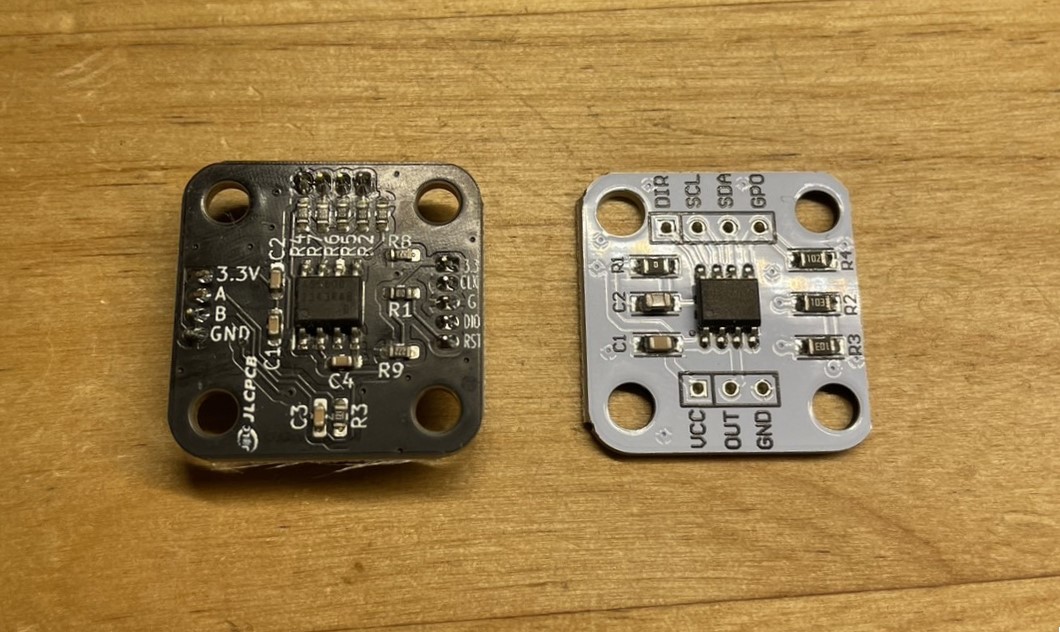
今回高専ロボコンでas5600を使ってみたところ予想以上に使い勝手が良かったので自分なりに機能をカスタマイズした磁気エンコーダボードを作ってみました。

今回制作にはJLCPCBのPCBAを利用して制作しました。


仕様

マイコン:stm32G030K8T

磁気エンコーダ:as5600

通信ポート:RS485・SWD・I2C


仕様決定について

普通のas5600ボードから変わったことで言えばRS485が増えたくらいです。

これは高専ロボコンの時as5600から直接I2Cでデータを取っていたのですが、あまりにもノイズに弱くフェライトコアもりもりでギリデータとれるといった感じでした。

そのため大会中の不具合を想定して差動通信でデータとりたい!っていうのとMD(モータードライバ)側にわざわざ速度や位置情報といった磁気エンコーダの処理をやらしたくないってことでstm32を搭載しました。


外観


デバッグ中(zhコネクタ持ってなかったからはんだ付けで無理やり、、)


終わりに

今回はrs485が出せるカスタマイズ可能な磁気エンコーダを作ってみました。
基板の製造から部品実装まですべてJLCPCBさんにお願いしました!

格安で作ってくださるのでよかったらみなさんも使ってみてはどうでしょうか

PCBプロトタイプ&PCB製造メーカー - JLCPCB


ps.

基板データとかほしい人もしいたらDMください!


設計1年生が作った独ステを評価してみよう

  • 前書き
    お久しぶりです、ケシゴムです
    今回は高専ロボコンも終わり身辺整理をしていてだいぶ前に作った独ステ(独立4輪ステアリング・Swerve Drive)が出てきたのですが、今見ると設計的にダメだなーと思う箇所がたくさんあったので、捨てるくらいならレビューしてから捨てようと思い記事にしてみます!

  • 作られた経緯
    もともと差動ステアリングは作ったことあったのですが、ちゃんとした独ステを作ったことはなく、さらにちょうど買ったBLDCが余っていたので作ってみることにしました。 また当時、東大RoboTechのステアに感化されたこともあり、かなりRoboTechを参考にして作ってました。 ちなみに足りてないパーツなどもあるため完璧な状態ではないです。

  • 外観

  • レビュー
    分解しながらダメなところと一緒に機能を説明していきます

    正面
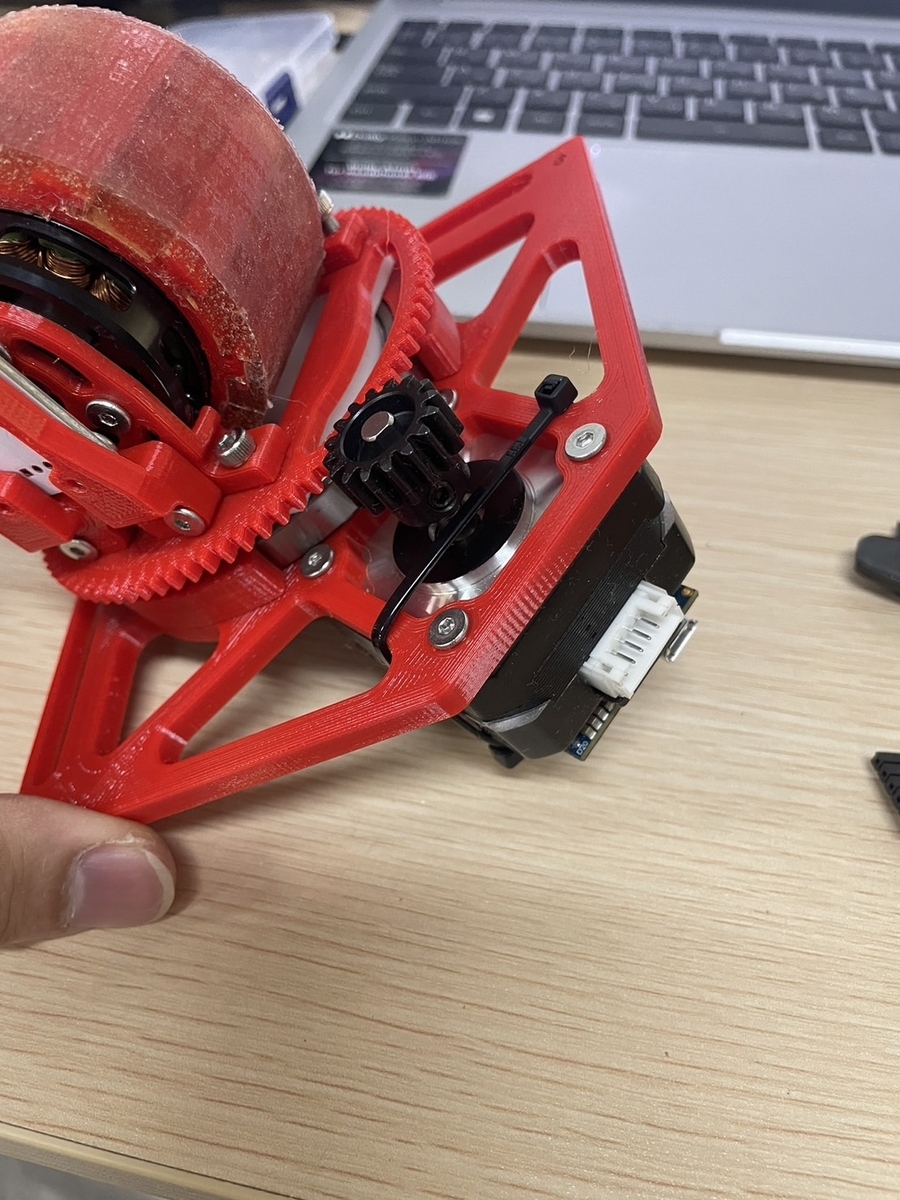
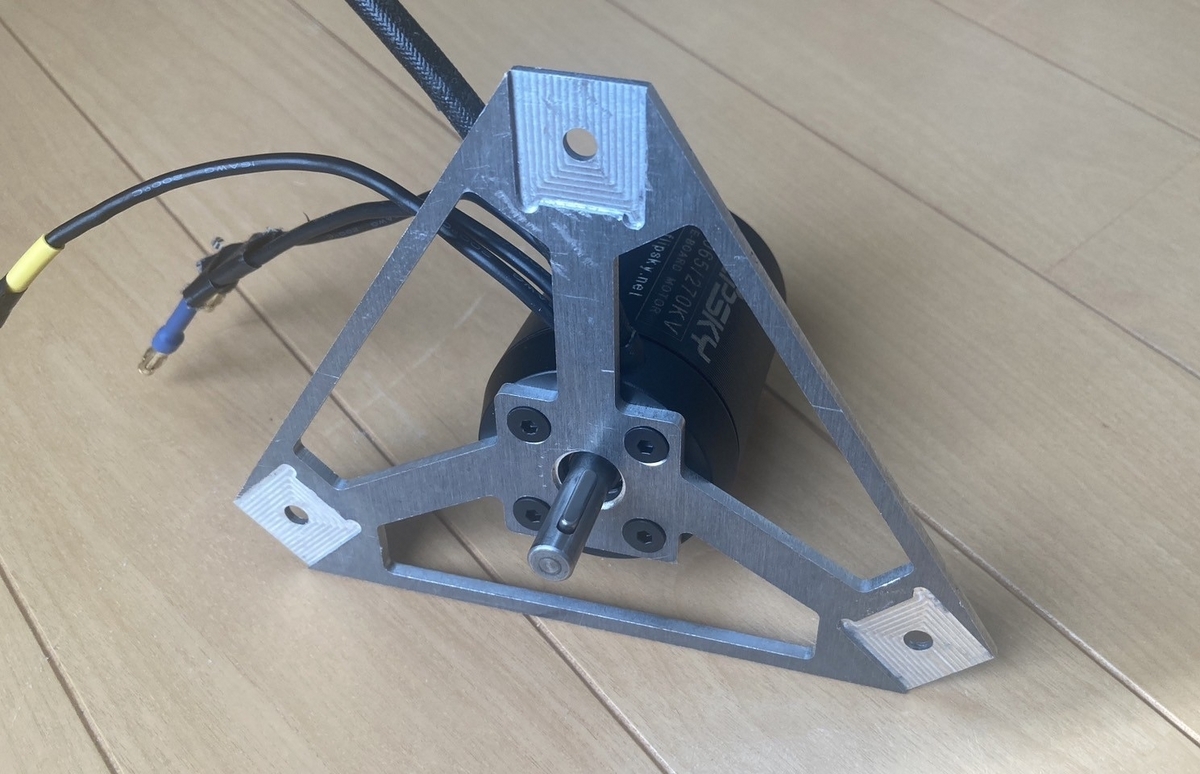
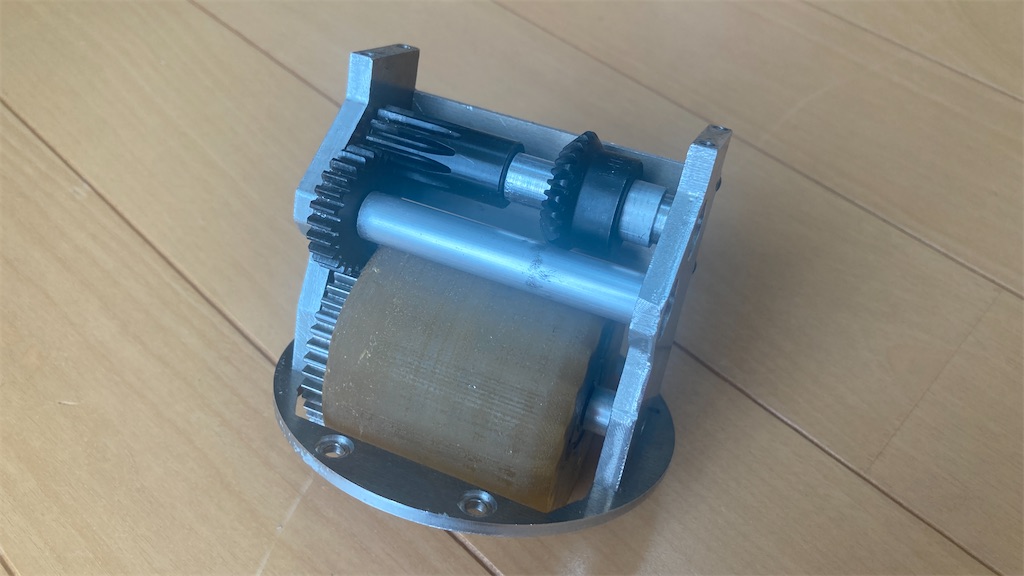
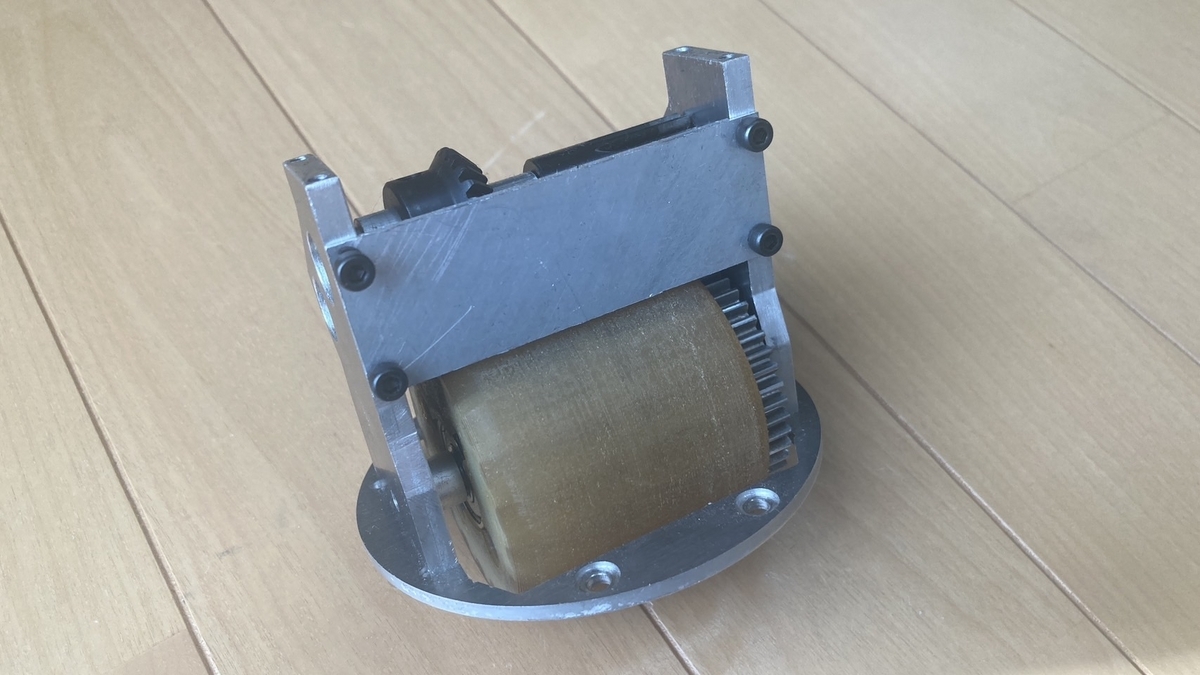
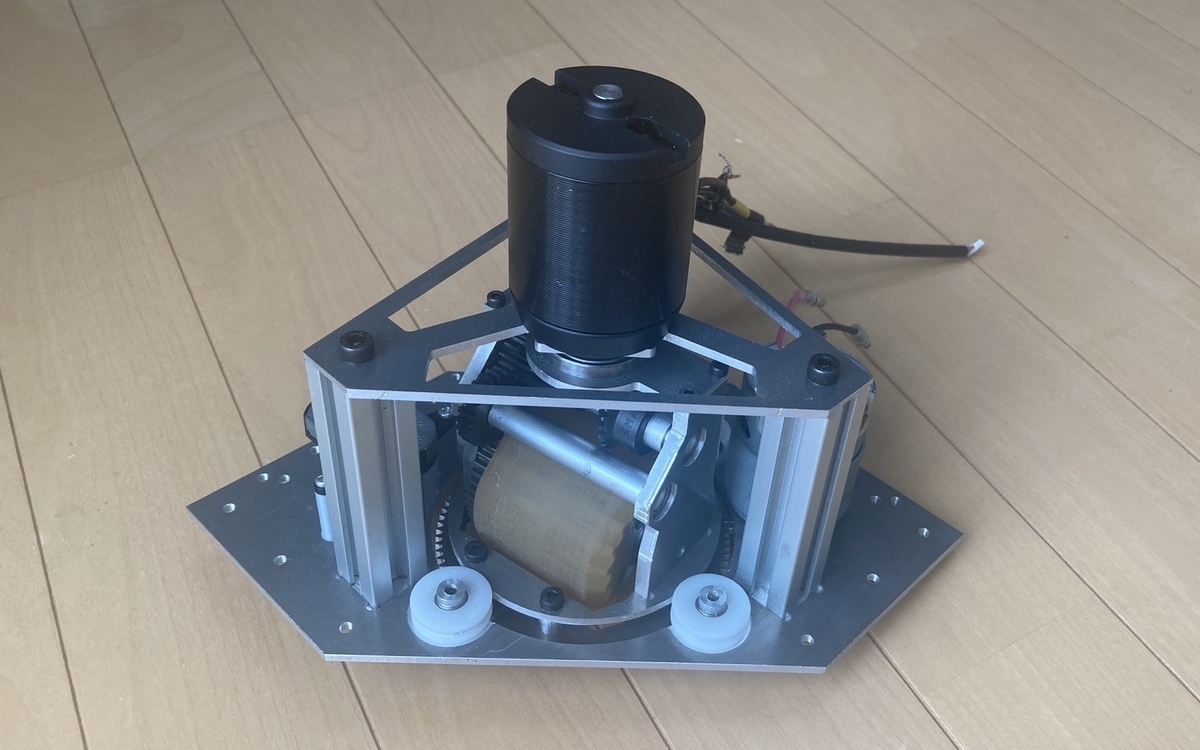
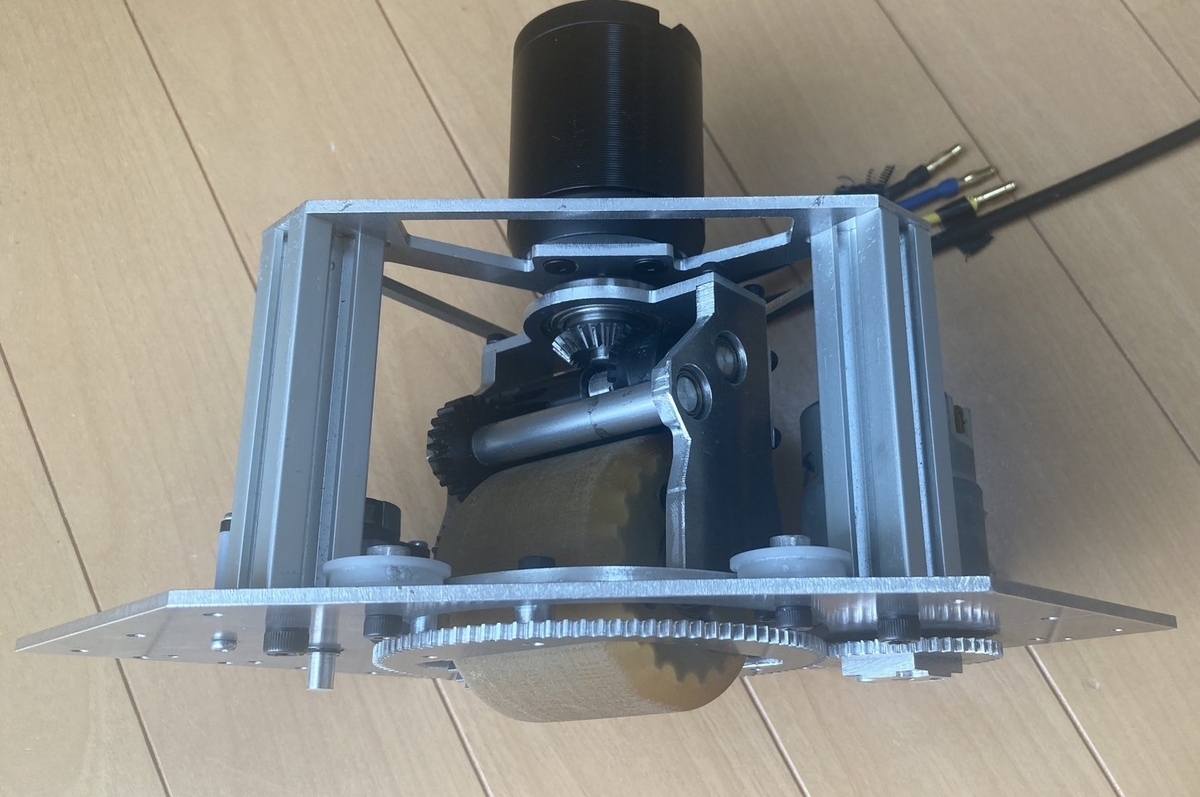
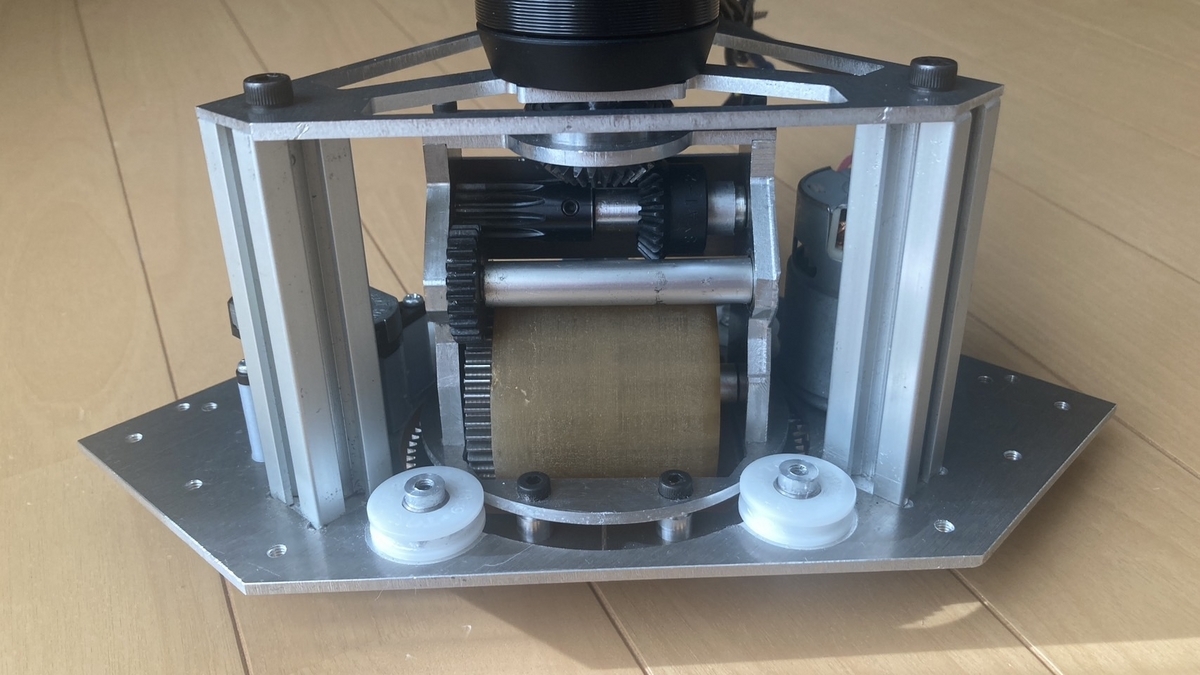
    まず正面からです。正面から見るだけでわかる、クソ重いです。ギヤが多いですし土台のプレートがめちゃくちゃでかいです。このユニットは回路抜きで1.6kgほどです。 駆動用のモーターには1500WのBLDCが付けられておりギヤで1:4に減速されています。
    裏側
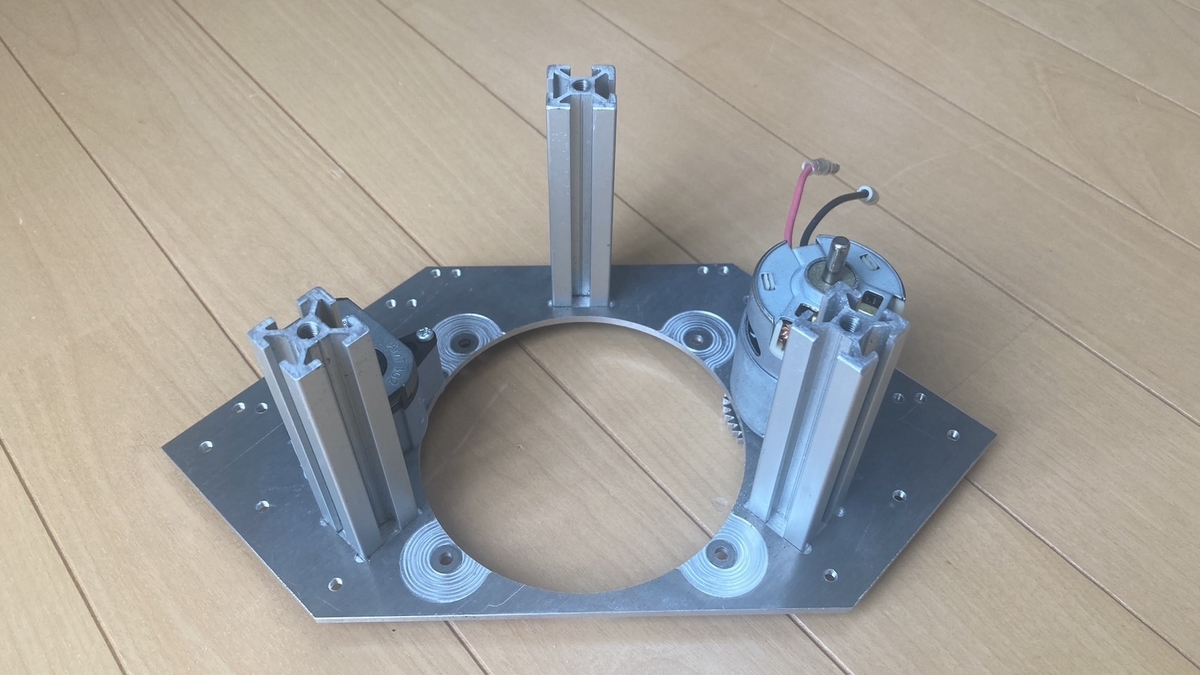
    次に裏側です。操舵用のギヤです。後述しますが操舵用のモーターにはRZ-735が使われており、そのモーターに直接ギヤがついています。左の軸は操舵角計測用のエンコーダに用いる軸です。本当はここにもギヤを付ける予定でしたが制作が間に合わなくて何もついていません。操舵用のギヤはモジュール1なのですが、手に刺さって痛いです。
    BLDCユニットを外した状態
    BLDCユニット
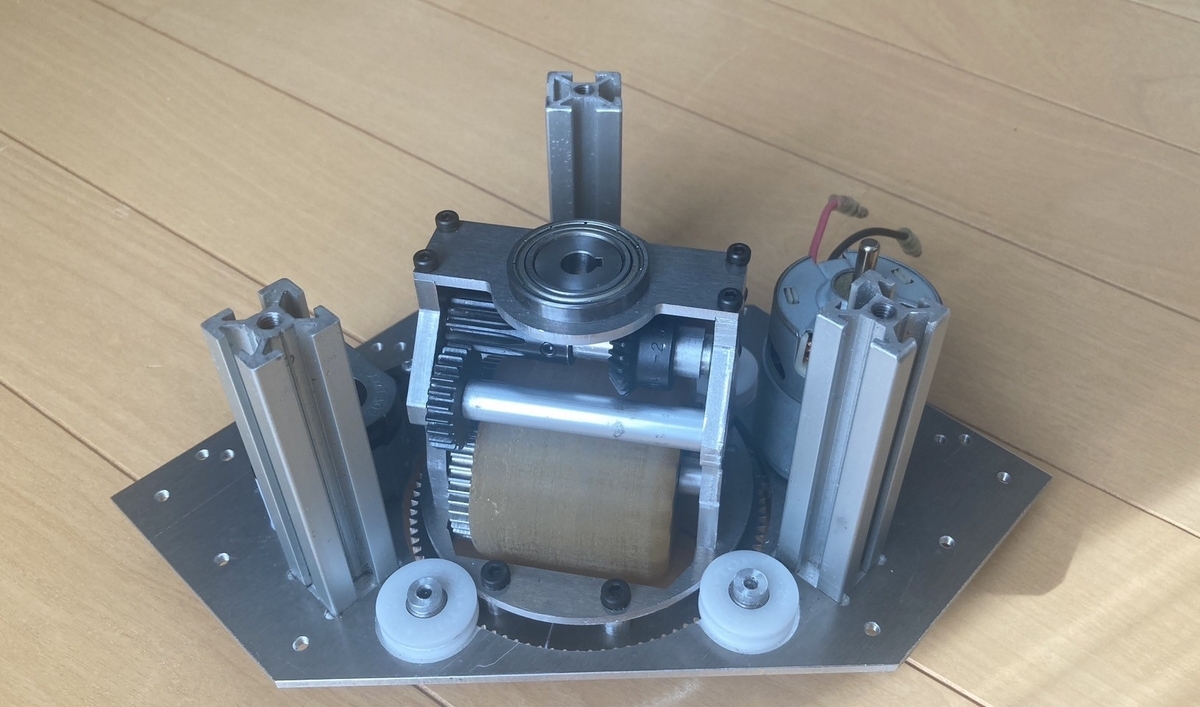
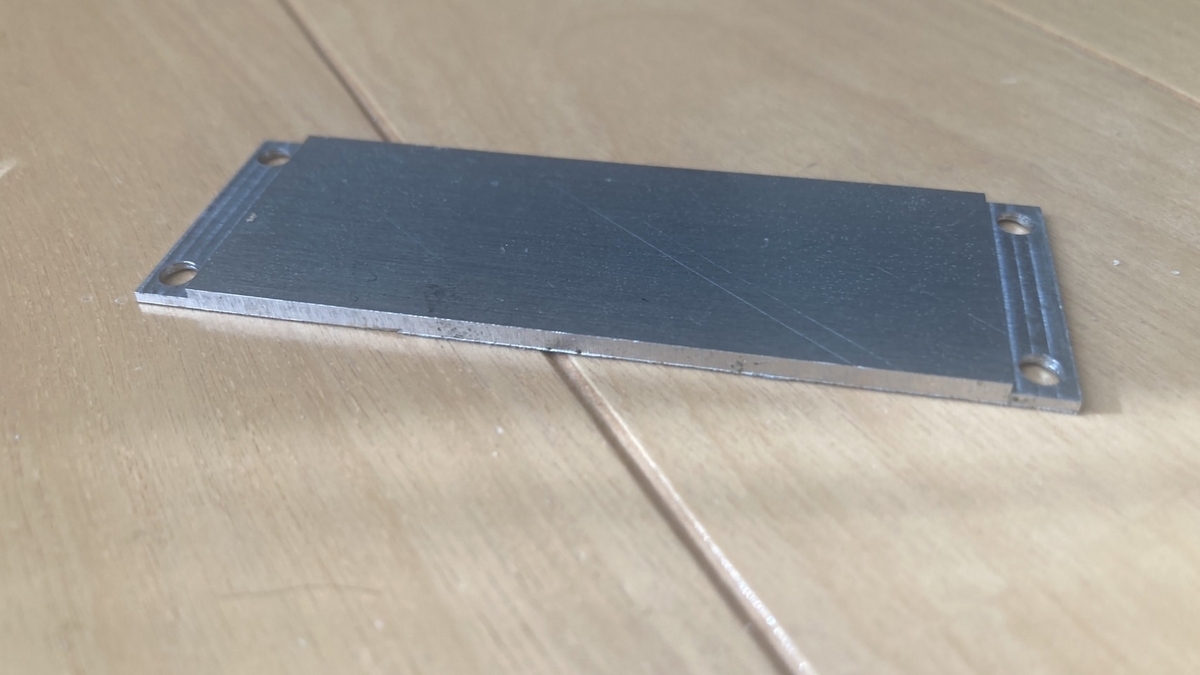
    BLDCユニットはアルミフレームに掘られたタップを用いて固定されています。またアルミフレームとの固定箇所には段付き加工がされており組立精度はある程度出ています。しかし本当にこんなでかくする必要はあったのか、このダサい肉抜きは本当にこの形でよかったのか、いささか疑問が残ります。BLDCがMAXトルク出していれば多分曲がっていました。 また段付き加工したため、角の部分が鋭利になり指を切ることも多かったです。
    駆動ユニットを外した状態
    駆動ユニット
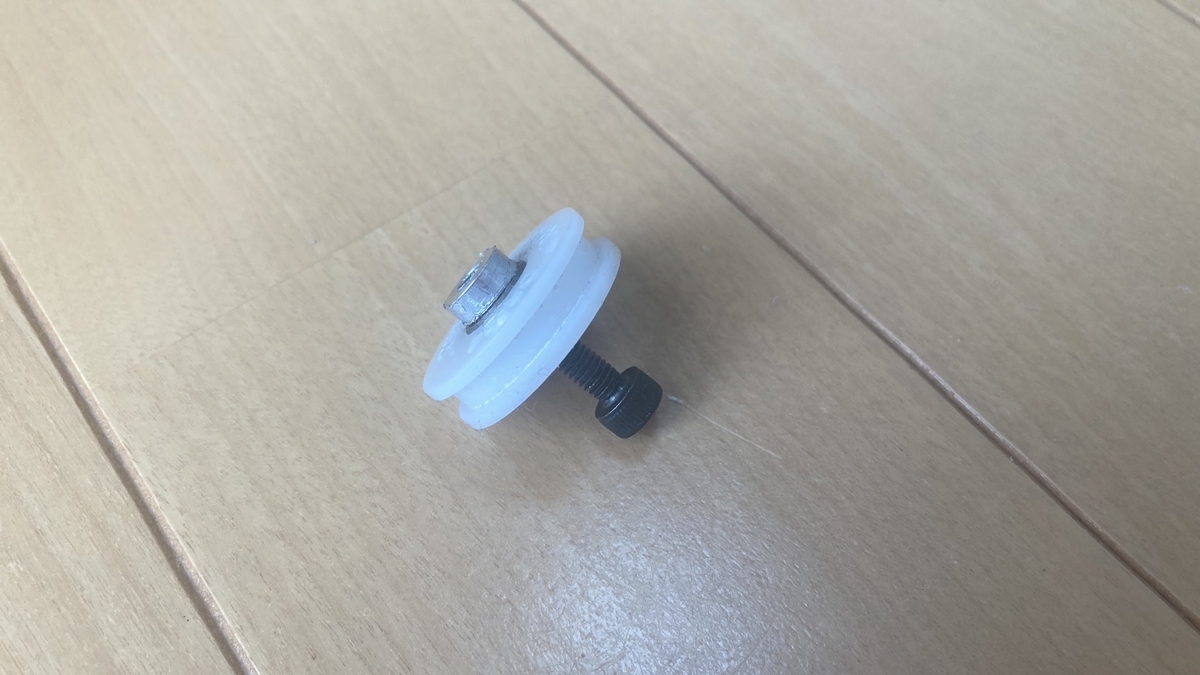
    H型POM製ベアリング
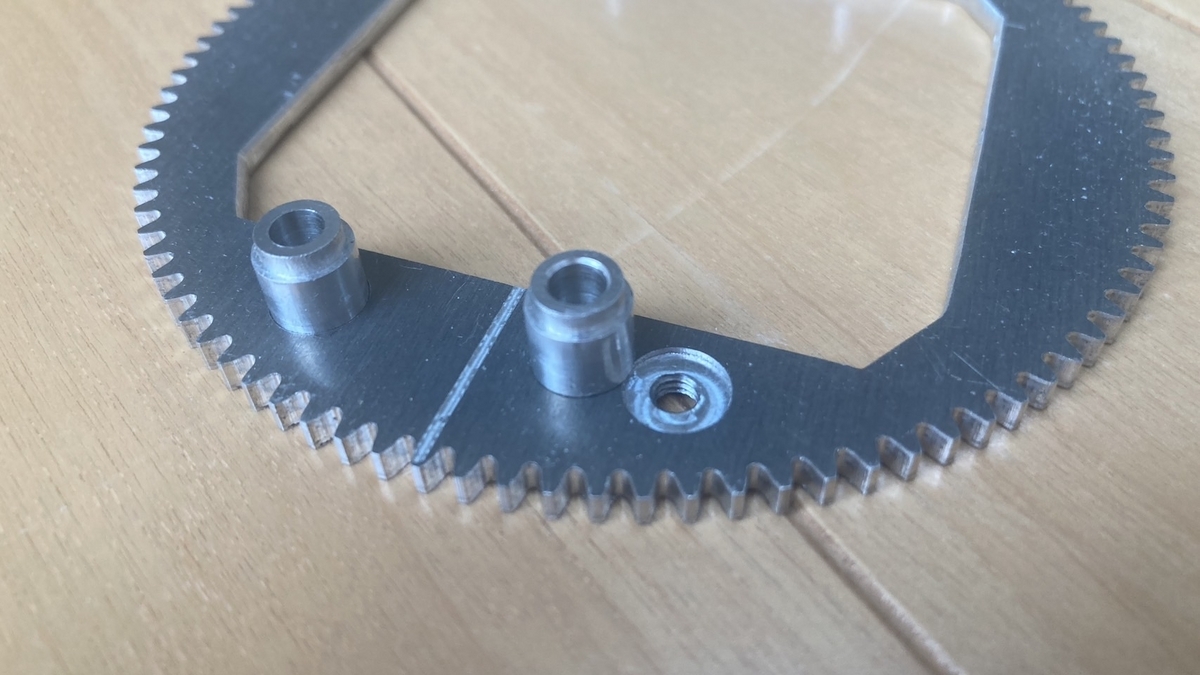
    次に駆動ユニットです。駆動ユニットと土台はH型のPOM製ベアリングでスラストを受けながら操舵の軸受けもこなしています。わりかし安定しておりこの方法は大型ベアリングを採用する必要が出てきたときに代替案として有効かもしれません。 H型のベアリングの固定には丸棒に段付き加工をし、タップを掘って固定していましたが今思うと板材で削り出せばよかったなと思います。丸形状だとネジを締める際に苦労します。もし次作るなら端の部分は六角にしようと思います。
    操舵ギヤを外した状態
    操舵ギヤ
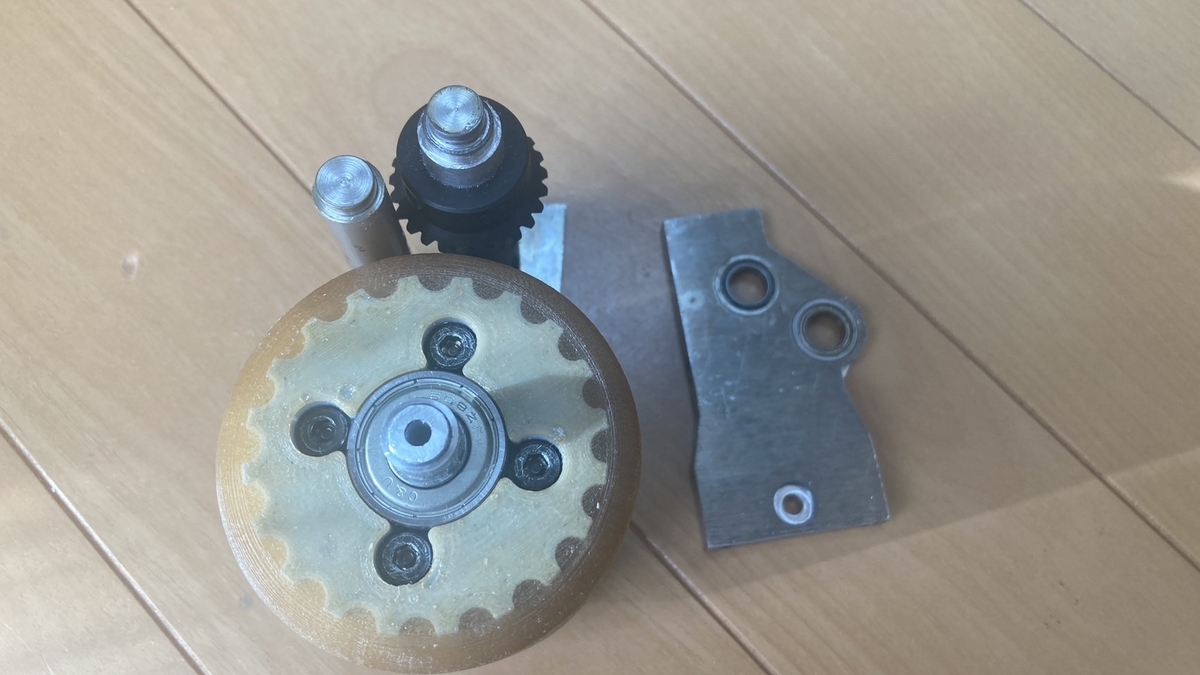
    操舵ギヤにはタップを掘って駆動ユニットと固定しています。操舵ギヤには段付き加工をしていますが、駆動ユニットには間違えて表に段付き加工をしてしまったため、意味をなしていません。間違えてしまったせいで結果的にボルトのポケットみたいになってしまいました(´・ω・`)
    駆動用傘歯車
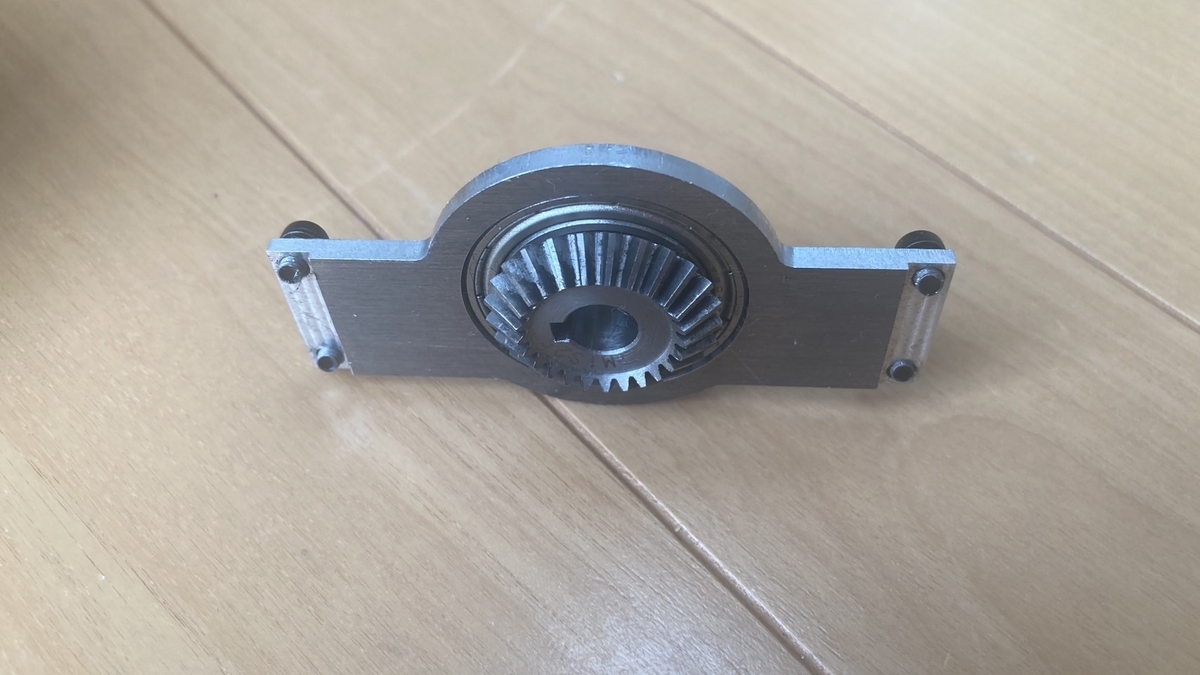
    BLDCからの伝達には傘歯車を使っています。これにより無限回転が可能となります。傘歯車のボス部分を軸とみてベアリングにはめています。先ほど説明したH型POM製ベアリングだけではガタついてしまうためPOM製ベアリングと反対側であるこの傘歯車部分にベアリングをはめることで操舵の軸ぶれを落ち着けています。傘歯車がトルクに耐えれるかは不明です。
    筐体安定化部分
    安定化パーツ
    一応駆動部分のグラつき安定のために板材を付けています。段付き加工されているので組立後はだいぶ安定していました。
    タイヤ用ギヤと駆動ユニット土台の干渉
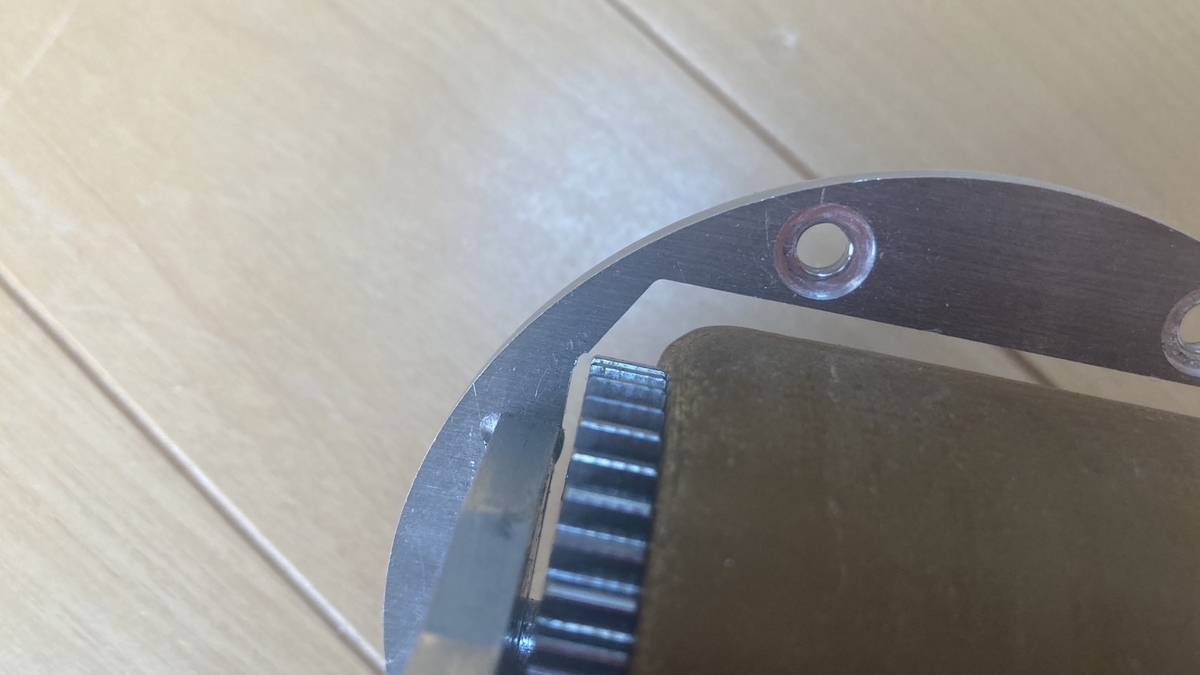
    設計ミスでちょっとだけ干渉していまい、結果的に板材が削れていました。ちょっとギリギリ攻めすぎました。
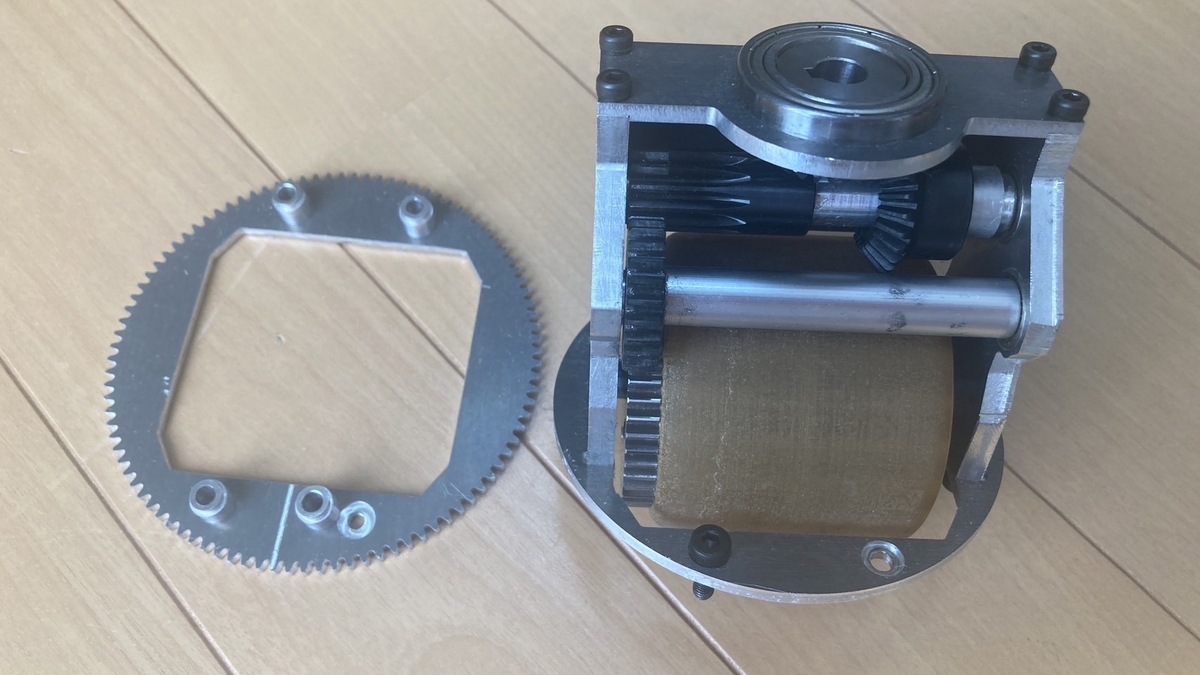
    駆動ユニット分解
    様々な軸を固定する用の板材を外した状態です。ベアリングがあまりにも小さすぎます。いずれ壊れていたことでしょう。
    被駆動部1
    被駆動部1の分解
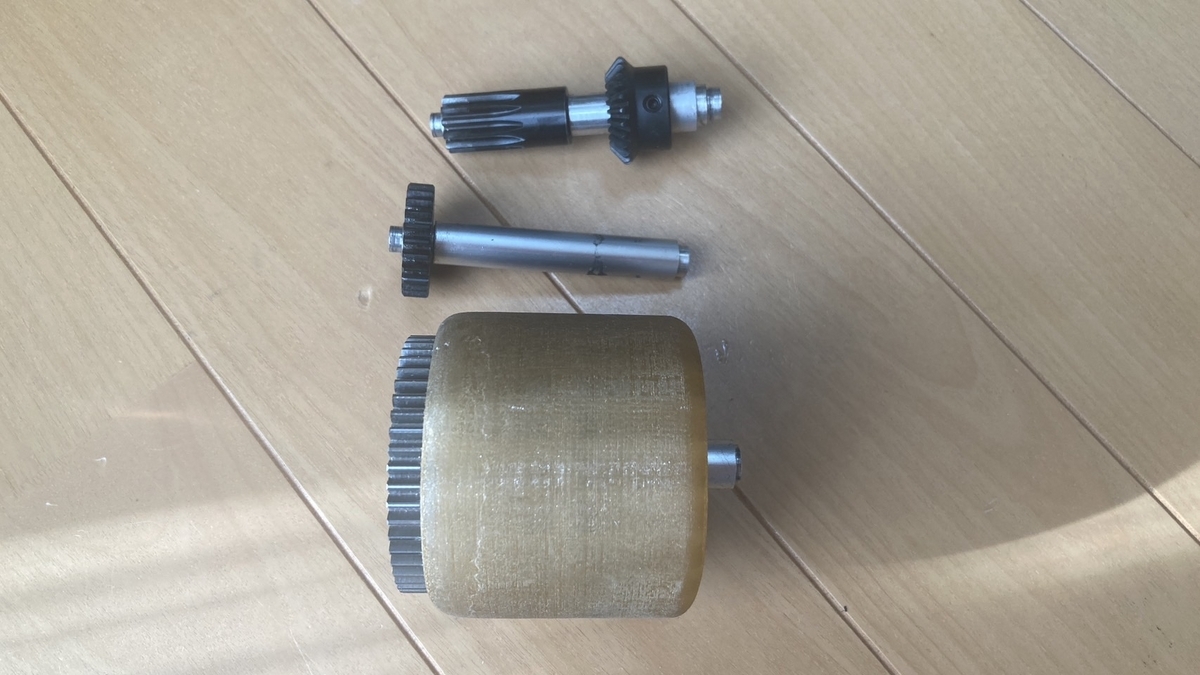
    被駆動部1段目です。傘歯車で回転を伝達し平歯車を回転させています。当時の加工班が「もっと高度な加工をしたい」と言っていたため、多段の軸を設計したのですが思ったほか難しかったらしく、加工時間がめっちゃ伸びました。これ以降僕は段付きの軸をなるべく出さないようにしています。出すとしてもミスミの加工サービスを使います。 また歯車たちと軸の固定はイモネジで行われているためあまりトルクを出すことができません。ロックタイトでガチガチに固定すれば使えるくらいにはトルクが出せると思います。
    伝達全体
    被駆動部2
    被駆動部2段目は平歯車で伝達しているだけです。しかしこの軸と平歯車はスラスト方向に特に固定されているわけではなく、すべり軸受けみたいになってしまっています。ベアリングは軸の一番外側に設けられていますが、それ以外のところで回転してしまうため摩耗が見られました。ちゃんと圧入なりするべきだった...
    タイヤとタイヤ用軸
    タイヤ正面
    タイヤ裏側
    タイヤの部分です。タイヤにはベアリングを入れており、駆動軸を設けるわけではなくタイヤ自体が回転するようになっています。こっちのほうが設計スペースとか加工が楽だと思います。タイヤにも平歯車がついているわけですがこれがめちゃくちゃ重い。肉抜きするなり自作するなり何かしら対策が必要です。
    ウレタン型
    ウレタン型の中身
    タイヤはウレタンで自作しています。まずウレタンが臭すぎます。制作中は手が何とも言えないにおいにまとわりつかれ、洗っても取れませんでした。型はシリコンを使用しており、3Dプリンタでタイヤ全体を印刷->シリコンで型を取る->3Dプリンタで実際のホイールを作る->ウレタンを流し込む、といった手順で制作しました。 使用したウレタンは硬度がA90もありロボコン用のタイヤにはあまり向きませんでした。ウレタンは最近国内販売が消えてしまったこともあり、ネットを探っていると海外で自作スケートボードをやっている人たちがおり、そちらで使用しているウレタンを参考にし購入しました。(買った場所は忘れちゃいました)値段は9000円くらいだった気がします。
    舵角検出用エンコーダ部分
    エンコーダ外した状態
    操舵のほうに戻ります。操舵角検出にはエンコーダを使ってます。ゼロ点検出用にはホールセンサーを用いたものを作ろうとしましたが未遂で終わりました。エンコーダ用の軸はグラついていしまうため3Dプリンタでスペーサーを作ってそこにベアリングをはめ込むことで対処しました。
    アルミフレーム用の段付き
    支柱用のアルミフレームを固定する部分には上下それぞれ段付き加工されています。アルミフレームを使っている理由は拡張性が高いからです。ゼロ点検出センサやBLDC用のMDからステアユニット制御用の回路まであらゆるものを簡単に付けれると考えたからです。しかしちょっと重いしでかかった。
    操舵のモーター固定部分
    今回操舵のモーターにはRZ-735を使っており設計当初から「トルク足りんくね?」って思っていました(計算はやり方わからなくてやっていなかった)。そのためすぐに対処できるようにIG32が取りつく用の穴もあけていました。案の定RZ-735はトルクが足りなかったのですが、その時の実験で萎えてしまったこともありこのステアは完成を迎えないまま終わってしまいました。反省点としては、わかっている失敗は避けてやる気を損なわないようにしようということです。

  • 最後に
    このステアは負の遺産であります。しかし分かっていても同じ道を通ってしまう後輩がたくさんいると思い今回この記事を起こしました。豊田Bの設計者の後輩たちはこれを見て同じ失敗をしないようにしましょう。
    次はダイレクトドライブのちっちゃいステア作って回路制御含めて全部作ろっかな~
    以上です。

NHK学生ロボコン2023を終えて ~初参加で高専初のベスト4&アイデア賞をとった話~

  • 自己紹介
    こんにちは!
    NHK学生ロボコン2023に出場したRoboSharpでリーダーをしていたケシゴムです。 今回1年間を振り返った制作記録を書くことにしました!
    技術的なことだったり、リーダーをやってみて思ったことだったりをごっちゃになりながら書きます。
    よろしければ最後まで読んでいってください!!

  • チーム発足まで
    RoboSharpは2023年度に初めて立ち上げられたチームです。今まで豊田高専高専ロボコンチームやロボカップチームはありましたが学ロボチームはありませんでした。
    なので1から立ち上げちゃいました!
    もともと学ロボをやってみたかったのと、担当してくださった教員が学ロボ経験者っていうこともあり新規チームを立ち上げることができました。
    うちの高専は課外活動の縛りが強い(と思っているだけかも)印象で簡単にポンッとチームを作れたわけではありませんでした。
    僕が3年生(18歳)の時に立ち上げようとしたのですが、その時学校の名前使っていいか学校の担当の人に聞いたところ「学科の後ろ盾がないとダメ」という風に言われてしまいチーム立ち上げがいったん保留になってしまいました。
    今となれば非公認のなにをしでかすかわからない団体に学校の名前を使わせることはリスキーだなって自分でも思います。
    ま、それでうまくいかないまま3か月くらいが立ってしまいました(大体2021年の冬くらい)。
    僕は高専ロボコンもやっていたのでチーム立ち上げにあまり時間を割くことでできませんでした。
    しかし担当教員の先生が尽力してくださり、担当教員の研究活動という立ち位置で学生ロボコンチームを立ち上げることができました。
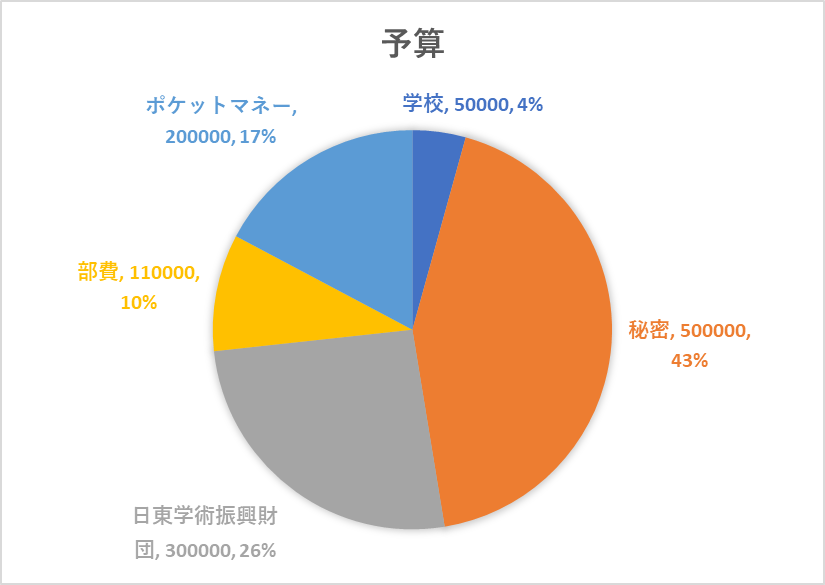
    また学校から予算を頂けることになり5万円支給してくださいました(予算内訳については後述します)。
    そんなこんなでRoboSharpは無事学生ロボコンチームとして誕生しました!
    ちなみにRoboSharpの由来は「高専の良さを生かした他とは違う尖ったロボットを作ろう!」です。

  • メンバ紹介
    チーム発足時は5人くらいだったRoboSharpは今では総勢11人で構成されています
    11人個別に紹介していきます
    5年生+専攻科生(みんな受験生なんで受験勉強は爆発してました)
    僕:リーダー・RR操縦・RR設計・RR制御・RR回路(一部)ER制御(1次ビデオまで) 高専ロボコンB
    IS1:ER1号機回収部 加工班 元高専ロボコンB
    NK:加工班 元高専ロボコンB
    MKK:加工班 学ロボが初めてのロボコン! NT:回路班 元高専ロボコンB
    IS2:回路班 学ロボが初めてのロボコン
    MD:制御班 元高専ロボコンB(進捗を僕らが出せなさ過ぎて制御を頼めなかった...)
    4年生
    MR:ER操縦・ER総設計 元高専ロボコンA
    NR:ER制御 元高専ロボコンA
    IH:ER指令塔・マネージャー 加工班 元高専ロボコンB
    KT:回路班 元高専ロボコンA
    いやー多いですね(白目)
    ここだけの話、実働は1日平均3人です (まあみんな受験だししゃーないって僕は思ってた)

  • 予算
    詳しく言えるところといえないところがあるためご了承ください。 内訳はこんな感じです。

    予算
    他大学さんがどれくらいか知らないですが、高専ロボコン規模でみると巨額の予算だったので正直プレッシャーやばかったですね。 足りた足りてないという話になると足りてないです。 しかしこんな発足1年目の高専ロボコン地区大会で負けているような弱小チームを支援してくださった方々には感謝しかないです。
    本当にありがとうございました!
  • 教員
    みなさんご存じの方も多い方と思います。RoboSharpの担当教員の方は元ロボコニストで全国優勝も経験されています。 「全国優勝経験者が指導者にいれば余裕でしょ?」って思う人もいると思います。
    結論としては「はい、余裕でした」
    んなわけないです。全然余裕じゃなかったです。
    もちろん担当教員の先生にはとても助けられました。しかし部員が頑張ったからこそベスト4などは取れたのかなと思っています。
    教員とのかかわり方は基本自由にやらせてもらい、詰まったときに助言をもらうという形でした。
    でもやっぱり担当教員の方がいたからこそ、ここまでこれたとも思っているのでそこは他のチームと比べてアドバンテージがあったと思います。

  • 活動環境
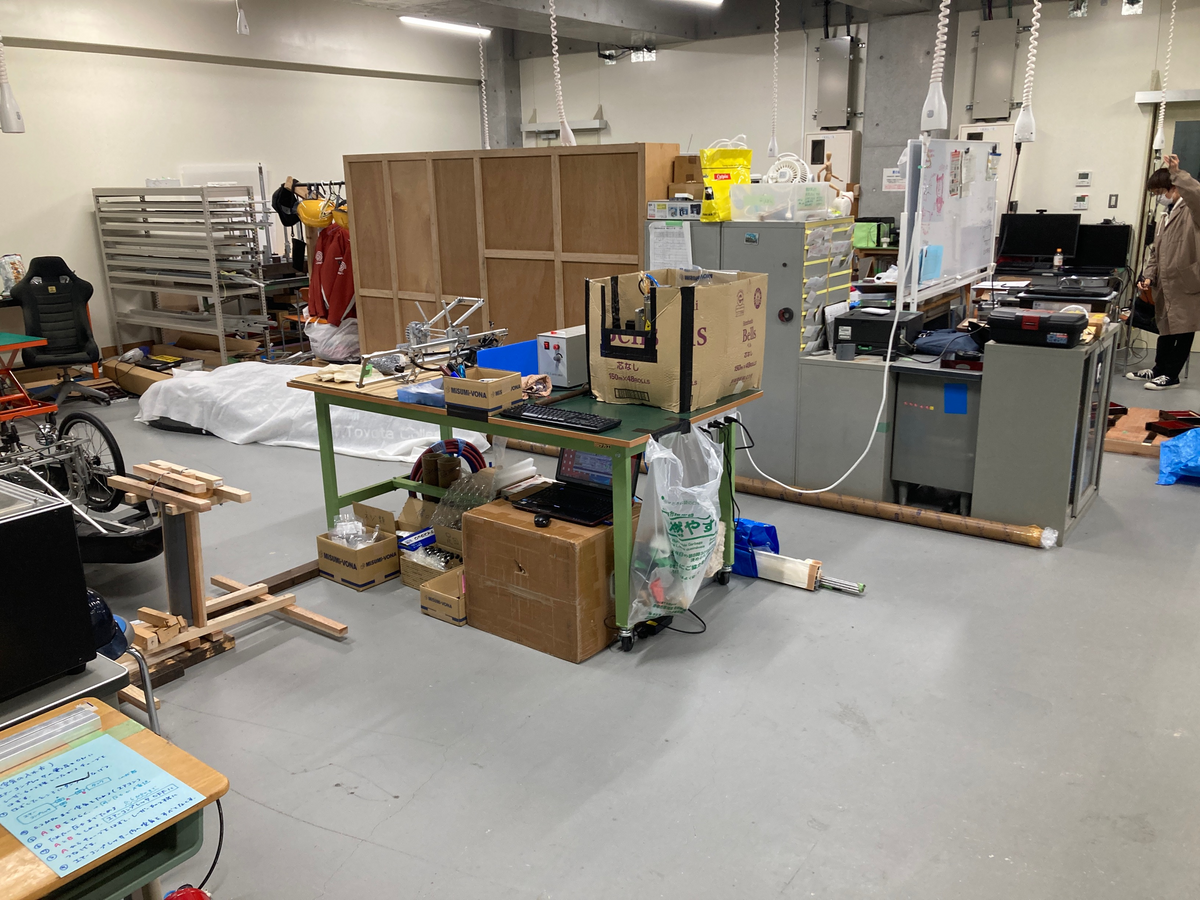
    チーム発足1年目ということもあり活動場所は限られていました。具体的には高専ロボコンABの部室(全部フルで使えるわけではなく、少しお借りしていた)と作業スペースの一角です。

    作業スペースの一角
    Twitterに上がっているようなフィールド練習の時は毎回申請を出して、許可が出た時にフィールドを設置して練習してました。なのでフィールド設置だけで毎回1~2時間くらいとられてちょっとしんどかったです。 ちなみにフィールド練習は5回くらいしかできていないです。

  • 活動記録
    僕たちのチームは僕やERの設計者が高専ロボコンをやっていたこともあり、活動が始まったのは11月からでした。

    11月
    高専ロボコンで使用した射出機構で実験をしたり、アイデア出しをしたりしていました
    12月
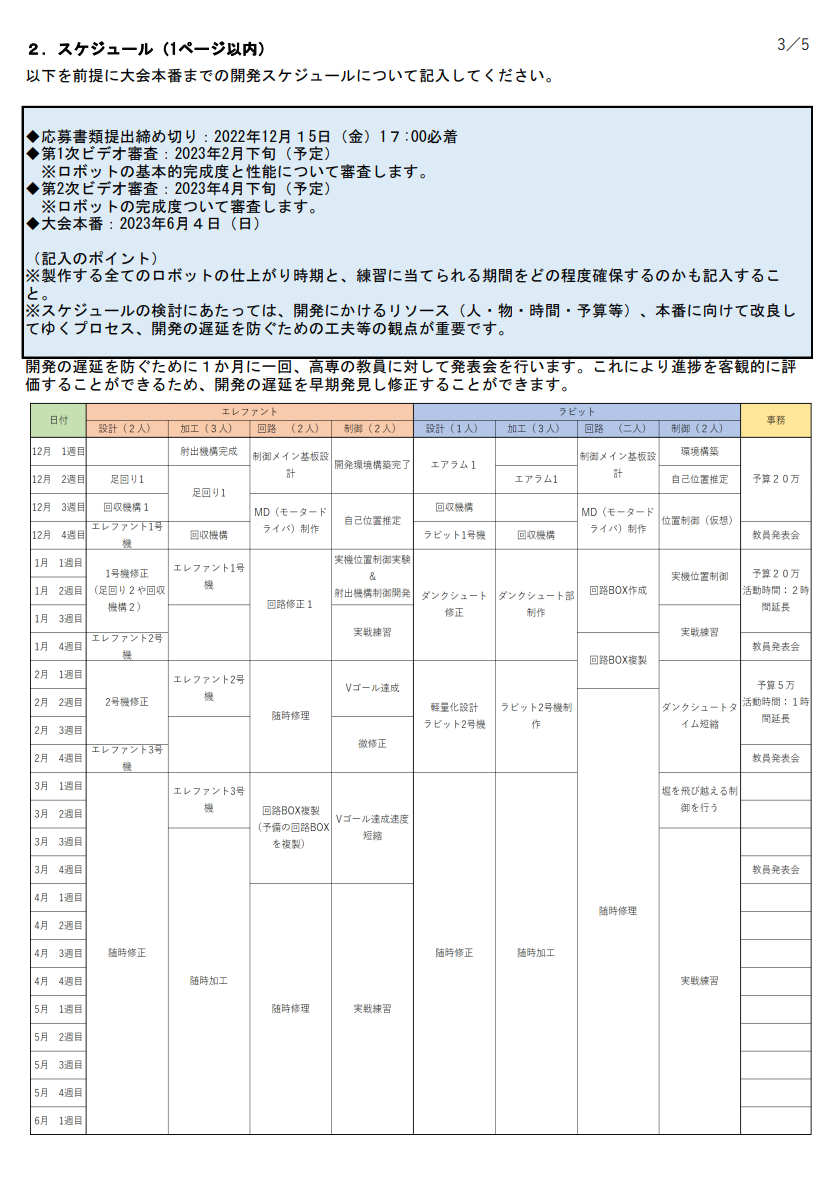
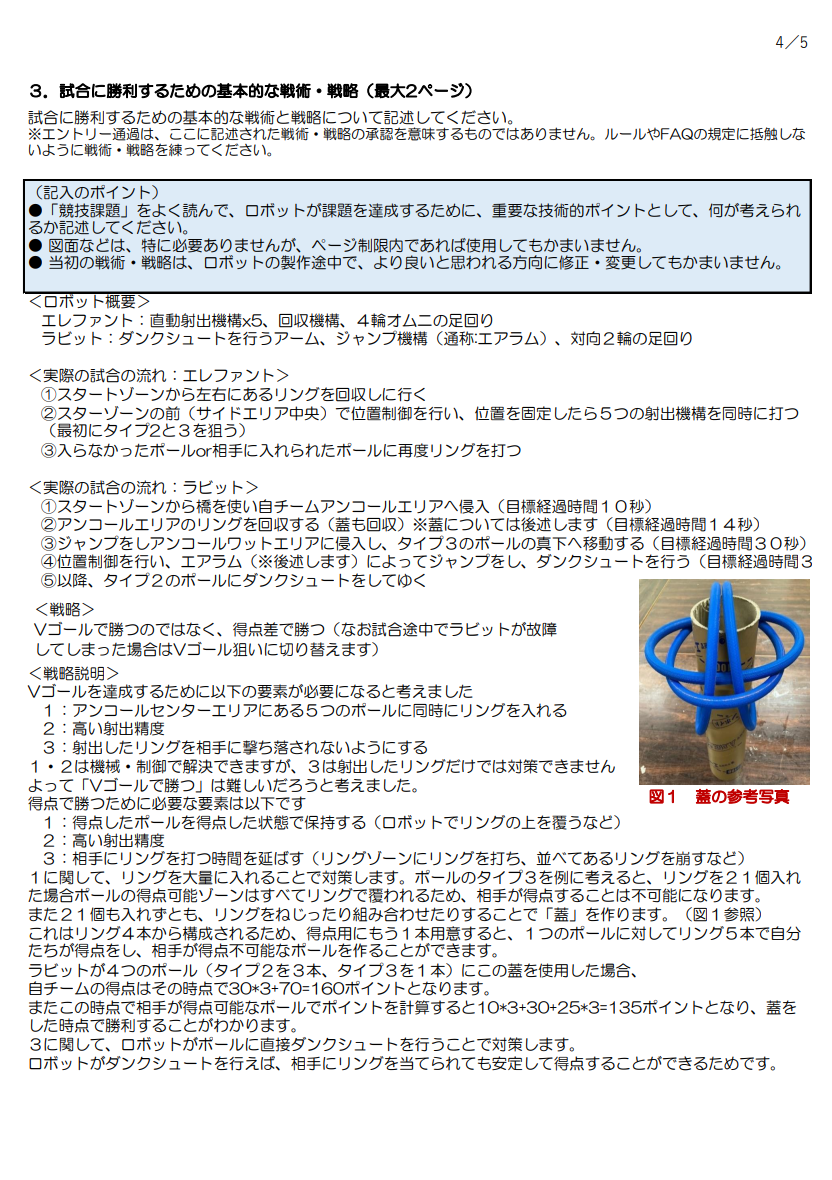
    まずエントリーシートを紹介します。
    エントリーシートのスケジュール
    エントリーシートの戦略1
    エントリーシートの戦略2
    今見るとなかなかエグいスケジュールしてます笑
    エントリー当初のアイデアは「ERはVゴール狙い、RRはダンクシュートをしてポールに蓋をする」です。
    今回のルールで妨害はかなり有効と判断したためこのようなアイデアになりました。
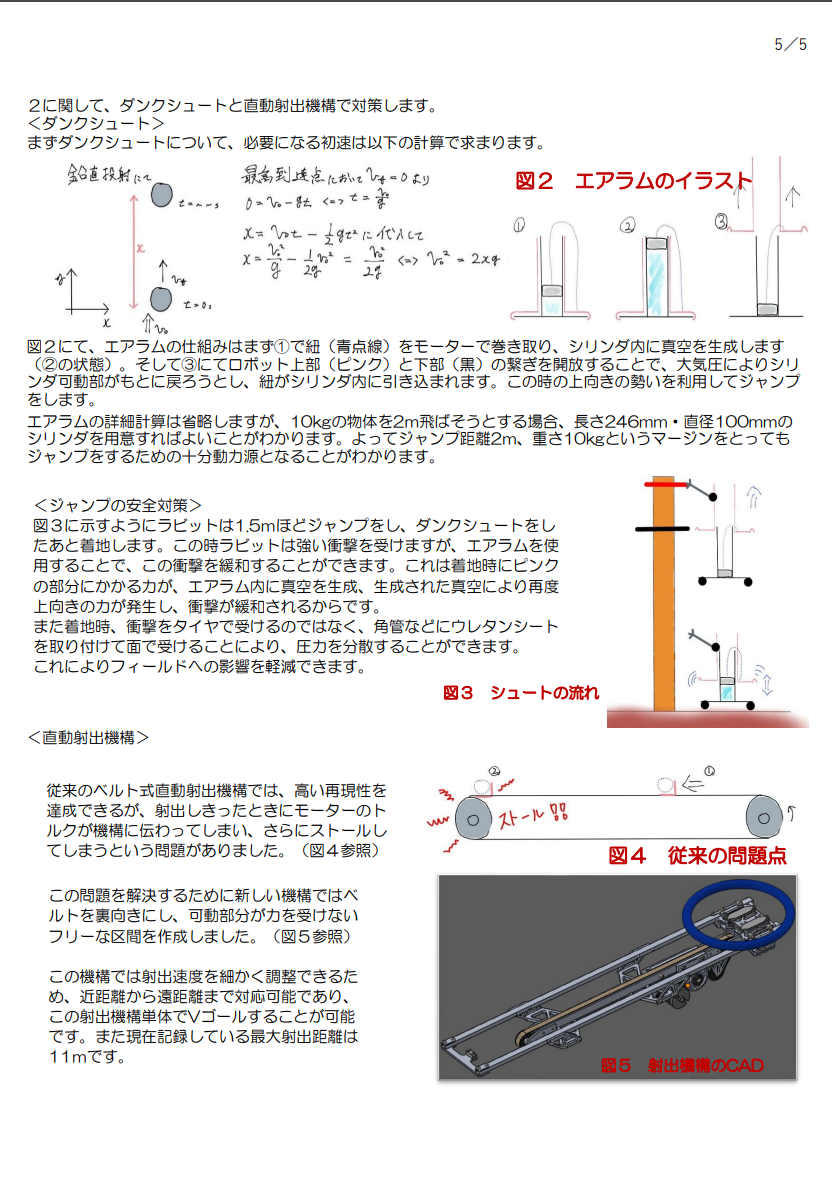
    ダンクシュートの発想に至ったのにはFRC4907の「エアラム」という機構が大きいです。
    www.youtube.com
    この動画みたら簡単にジャンプできるじゃん!って思いっちゃいますよね。これが罠でした...
    さっきの動画を真似て作ってみた実験機が思ったより動いてしまったので、この機構使おう!ってなりました。
    あと改良した射出機構の実験もやりました。この動画はキレイに射出できていますが再現性が低かったので没になりました。
    1月
    冬休みのうちにRR2号機の設計はほぼ終わりました。このロボットは「エアラム」によってジャンプするロボットとなっており、ジャンプしながらでも足回りが動かせるようにしてあります。なぜモーターを可動部に取り付けているかというと、可動部に取り付けるのと稼働しない土台(足回りがついているほう)に付けるのとでは、運動量的に重量の2乗も差が出るためです。そのためわざわざタイミングベルトで人間の膝みたいなのを作り足回りを動かしていました。 ERは没になった射出機構の代わりに新たにベルトで挟む方式の射出機構を作って実験をしてました。これが思ったより再現性が高く最終的に本番でも採用されることになりました。 RR2号機のジャンプ実験は飛ぶけど飛ばないみたいな感じでした。まだこの時点では可能性を感じる飛び方をしていました。 重心が偏っていたり、重量が重すぎたのが原因で横方向に飛んでいました。
    2月
    2月は定期テストもありなかなか新しいことができませんでした。
    そんな中の1次ビデオがあり必死こいてつくりました

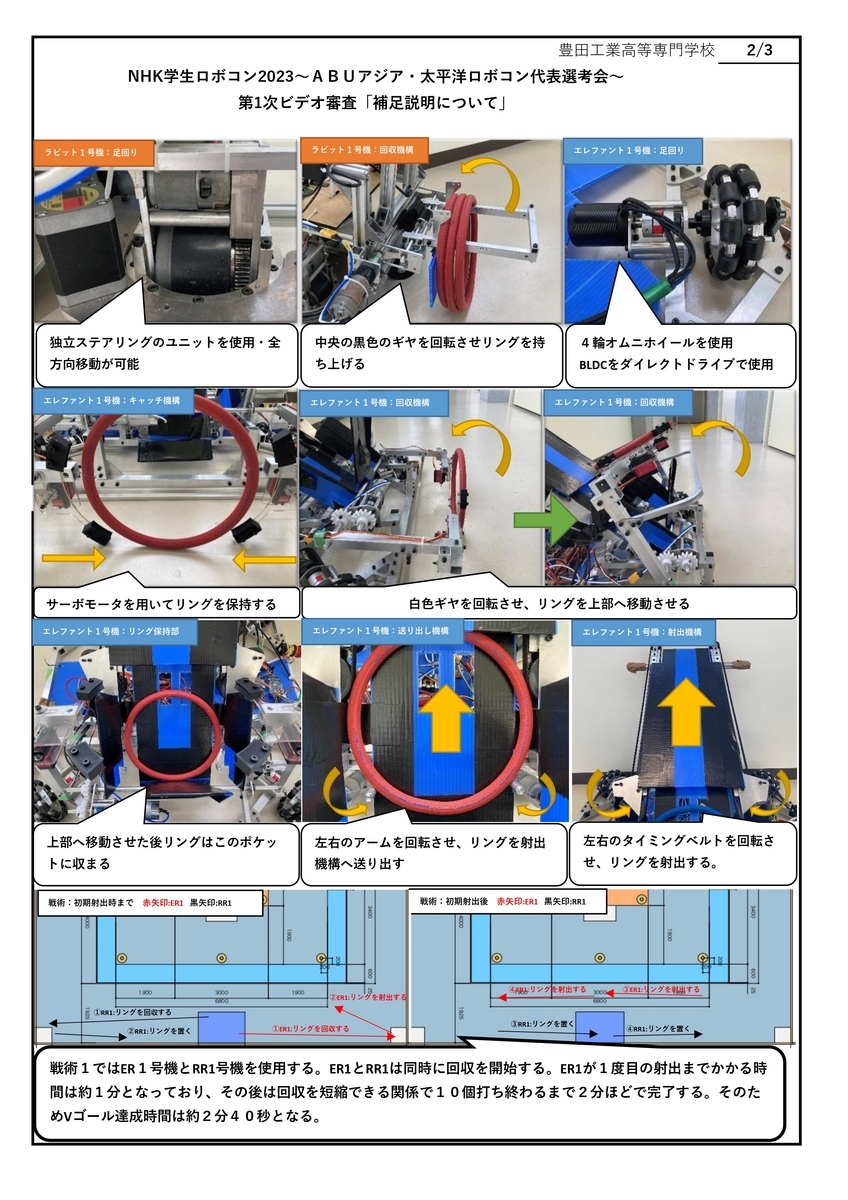
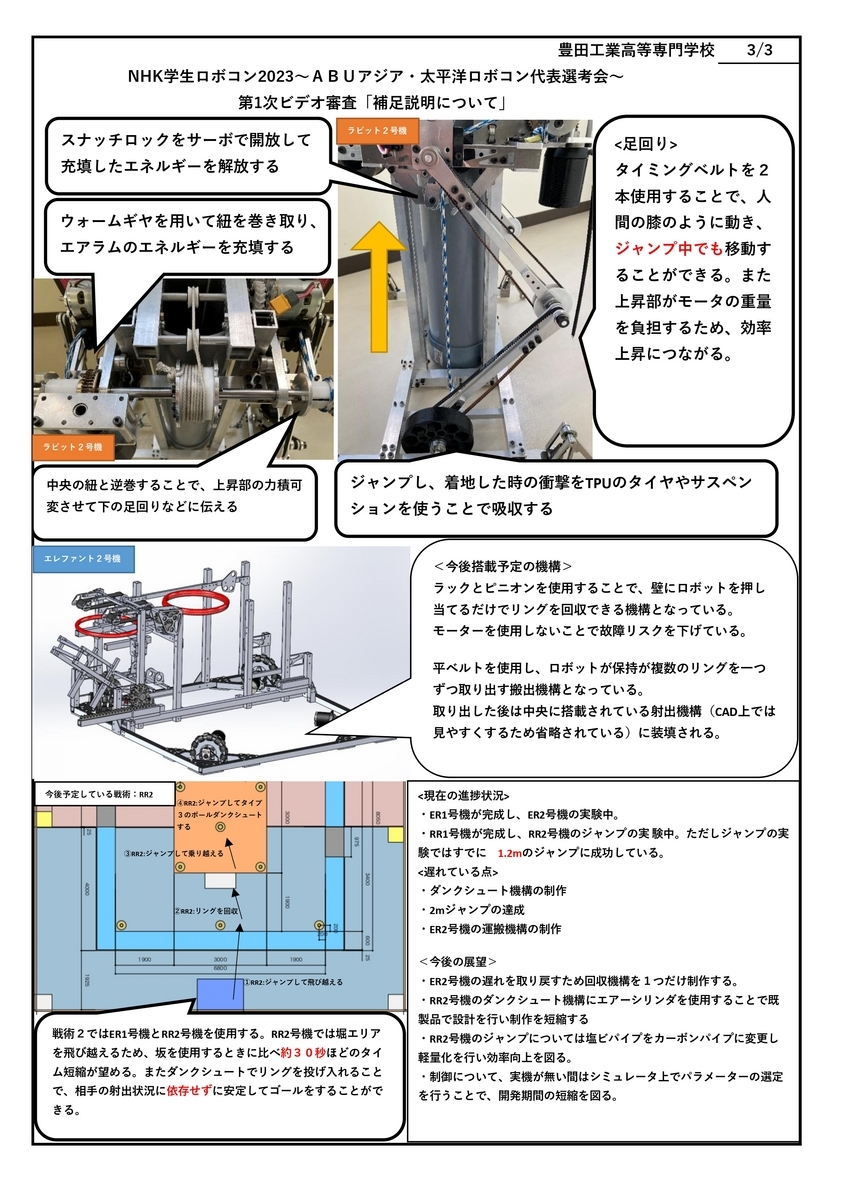
    射出機構はバカみたいにリングが入りました 1次ビデオの書類はこんな感じです
    1次ビデオ書類1
    1次ビデオ書類2
    3月
    いままで射出機構はDutyでやっていたんですが速度PIDにしたらもっと精度上がるんじゃね?って思ってやったらごみだったやつです そしてやっと回収機構とダンクシュート機構の制作を始めました。思ったより回収機構はよかったんですが... ダンクシュート機構が信じられないくらいダメでした。この結果見たとき脳みそ揺れましたね。 そんな中ラビット3号機ができ「エアラム」の最終形態ができます(結局没になりました)
    ラビット3号機は「エアラム」をさらに改良し、回収機構やダンク機構など試合可能なロボットになるように再設計しました。 しかし重心バランスがダメダメで回路スペースごと吹っ飛びました 3月は進捗ダメダメでしたね
    4月
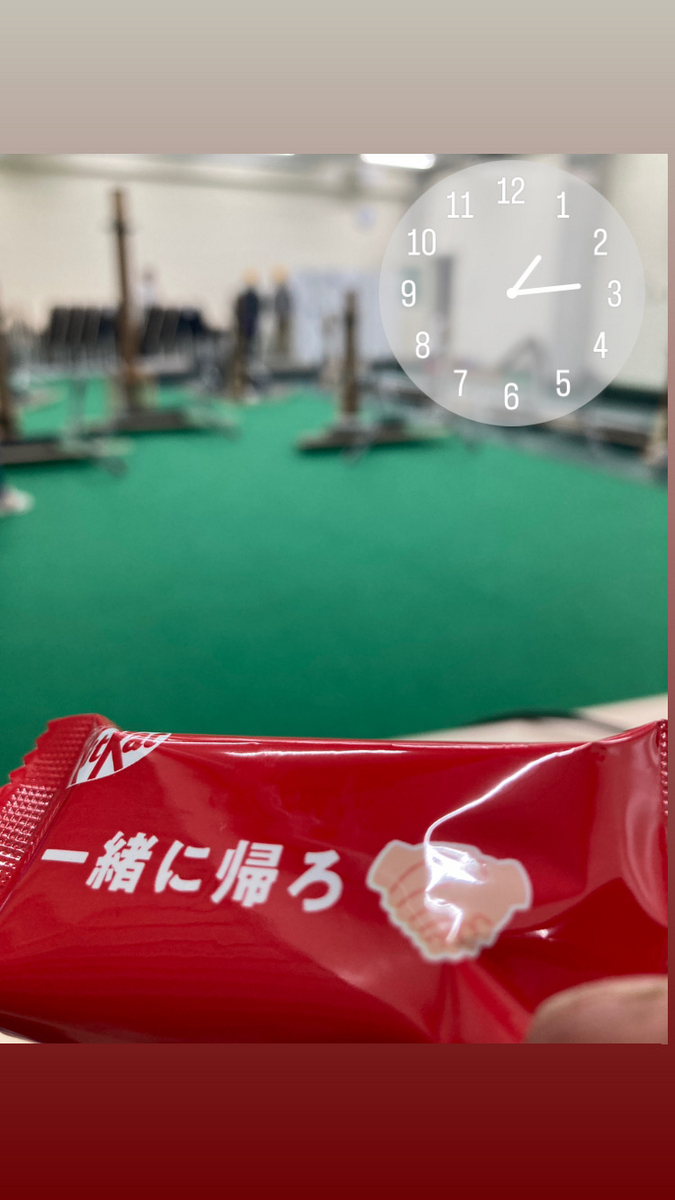
    ダンクシュートが没になったため別の射出方法を探していました。そのときちょうど校内大会(豊田高専特有のロボット大会)で後輩たちが作っていた定荷重バネの射出機構があり、それを借りて実験したところ思ったよりうまくいったため、RRで定荷重バネを採用することにしました 4月の中旬くらいにやっとラビット3号機の回収実験ができました。練習場所が土足厳禁だったため、靴は履いていないですが安全を確かめてから足で押さえています。 RRの射出機構も割ときれいに設計でき、かなりの再現度を確保できました。この機構は安価につくることができ、射出威力も容易に制御できるため高専ロボコンの射出にうってつけではないでしょうか。 このリングの軌道だと本当は得点しにくかったんですが、僕たちの作戦は妨害してブザービート狙いだったので滞空時間が長いほうが有利でした。そのためこんな感じの軌道となったのです。 ERはちょこちょこ改良して稼働砲台にしていたのですが、装填とかでいろいろな問題がありました。そんな中撮った二次ビデオがこれです。 夜中の4時まで頑張って撮りました(付き合ってくれた先生ありがとうございます!)
    チームメイトからの差し入れでまさかのキットカット
    4/30 二次ビデオ審査結果発表の日
    僕はいつも通りバイトしていました。バイトの休憩中にとんでもない量の通知が来ていことに気づき、メールを見てみると マジで信じられなかったです。正直2次ビデオはあまりにも酷すぎたので通るとは思っていませんでした。5月頑張ろー!って気持ちが強くなりました。
    5月
    パソコン壊れました
    突如壊れたパソコン
    意味わかりません。僕が関わるコンテストでは高確率で大会直前にパソコンが壊れます。RR4号機の設計途中だったため最悪のタイミングでした。この故障により5日ほどなにもできませんでした。ただでさえロボットを一新しないといけないのに最悪のタイミングです。 そしてなんやかんやあって新しいPCを手に入れ作業に復帰しました。
    新しいPC
    PCが壊れている最中に届いたリングの素材はこんな感じでした。
    届いたリングの素材(ゴミ)
    めちゃくちゃグリップ力が強くて使い物になりませんでした。 最終的に僕たちのチームは公式リングを手に入れることができなく大会会場で調整する羽目になりました...
    5/16 初めて坂を登りました 最終的には後輪を下ろさなくても登れるようになりましたが、大会1週間前くらいまではずっとこの方式で登っていました。
    エアシリンダが曲がっているのは設計ミスですね。部品を買っているお金も時間もなく、しかたなくあるもので作った結果エアシリンダのみとなってしまいました。
    5/20 ロボットにやっと回路などが乗り始めました。しかし残り時間が残されていないため家で作業することになりました
    持ち帰ったロボット
    家でデバッグされているRR
    家で回路のデバッグしていたら気づいたら風呂にIC落ちてました笑 5/27 あまりにも遅すぎますがやっとロボットの操縦練習を始めることができました RRの作戦である、リング回収->段差のぼる->type2に得点-<type3に得点までの最短記録は1分1秒でした(本番で見せれなくて残念😢)
    5/31 パソコン壊れました。もう本当に意味が分かりません。大会1か月前に壊れるのでさえヤバいのに、大会5日前に壊れるなんてもうほんとっ!! サポートも当たり障りのないことしか言ってくれず、最悪でした。(結局自分で修理しました)
    新品なのに壊れた使えないPC
    5月は鬼の進捗でした。大会直前だから当たり前に進捗は出さないといけないかもしれませんが、それにしてもPC2回壊れるって何なん?????
    6月

    6/1 ロボットの発送でした。まさかの当日に920Mhz帯のコントローラーを実装することになり、ロボット発送の30分前くらいまでデバッグしてました。

    こんな感じで、あとは大会待つのみでした

  • 大会

    前日
    まさかの☆台風☆
    僕らはテストランに当日入りする予定だったため、朝4時くらいに起きました。しかし頼みの綱である新幹線が止まってしまい会場に9時到着予定が17時くらいの到着となってしまいました。 本当に最悪です。僕たちのチームはついてなさすぎます!!結局移動には7時間ほどかかりました。
    他にも遅れてきたチームはいたのですが、皆テストランの時間が確保できなかったり、調整だったりで思ったように作業できていませんでした。
    僕らのチームはERは想定通り動かせそうな感じだったのですが、RRは急に回路が動かなくなりデバッグしていました。そんな中チームリーダー会議に召集されてしまいRRは僕しか関わっていなかったため何もできないまま土曜日のRR作業は終わってしまいました。会場自体は遅れたチームに限って20時半まで延長して開けてくださったのですが、やはりチームリーダー会議に時間が割かれてしまった影響で2時間くらいしか作業できませんでした。
    この点は他のチームと比べて相当不利でした。前日の夜寝たのは深夜1時ごろでした。
    当日
    朝は8時半に会場が開くとのことで、宿泊施設を出るのは7時ごろでした。しかしチームメンバーが怠惰すぎ3人ほど寝坊をしてしまったため、疲れた体に鞭を打ち駅まで走る羽目になりました。
    なんとか会場には間に合ったため、コンビニで冷えピタ(知恵熱用)とソルマック胃もたれしてた)を買っていデバッグに挑みました。
    RRはロボット座標系をグローバル座標系に変換するプログラムがあったのですが、マイコンが急にデバッグできなくなる&IMUが壊れるという災難に見舞われ、結局ロボット座標系で制御することになりました。操縦練習はグローバル座標系でやっていたので、ぶっつけ本番での操縦でした。
    冷えピタの効力もありRRはなんとか動く状態にはでき、ERもちゃんと動くようになりました(Wi-Fiが混線しすぎて当日7万のルーターを買った)
    そして大会が始まりました...! www.youtube.com 開会式で泣きそうでした。今まで頑張ってきたっていう感覚と、大勢の観客に囲まれて「やってやったぞ!」という感情で涙腺がめっちゃ緩みました。
    1戦目 vs九州大学さん(以下敬称略)
    チーム紹介ビデオがウケたのは嬉しかったです。応援サポーターの影山さんが「あとでインタビューしたいですね~」みたいなこと言ってくださり顔がほころびました。
    九州大学は事前のテストランであまり動作してない感じだったので、作戦としては時間を詰めるのではなく一個一個確実に入れに行くというものでした。ERはゆっくり動き、RRは丁寧に段差を登るように心がけていきました。しかしRRに関して僕が操縦慣れしていなかった(当日座標系を変更したため)のと緊張のせいで射出をミスってしまいジャムってしまいました。九州大学の能力的に妨害をしても意味がないと判断したため、RRの妨害は隠しておく予定でした。しかしジャムてしまいRRはやることがなくなってしまったため妨害しようかなーって思っているときにまさかの通信不良(920Mhz帯のコントローラーをずっとつけっぱなしにしてしまったためプログラムがバグった)で結果的にセンターエリアでクルクル回ることになってしまいました。幸いなのは回転入力のみがロボットに保存されていたため、センターエリアからRRが落ちずに済みました。もし移動入力が入っていたらと思うと怖くてたまりません。ここは本当に運に助けられました。
    僕らの目標は1勝することだったので、それを達成できた喜びで優勝したみたいな喜び方をしてしまいました笑
    休憩
    ホッと胸をなでおろし、ごはん休憩をしていたところ担当教員の方から「インタビュー来るらしいから戻って」と言われ一口だけ食べてピットエリアに戻りました。「NHKのおじさまディレクターの方などがインタビューするのかなー」とか思っていたら、奥から影山さんが歩いてきて「え、嘘????」ってなりました。そして影山さんにインタビューされました!マジで最高でした。ちょー可愛かったです!顔小さすぎました!!(インタビューシーン放映してほしいなー)
    2戦目 vs東京工業大学さん(以下敬称略)
    東工大は事前の九大vs東工大戦で180点ほどの得点であり妨害も効きそうなことから、作戦はスピード勝負でした。しかしRRは途中で転倒してしまいました(エアーの残圧をミスった)
    ただERは着実に得点を重ねていた上に東工大のロボットも動いていたなったので、リトライ宣言してRRを直すよりERに任し切ったほうがいいなと試合中に判断したためRRはそのまま放置しました。試合の終盤にリトライすることになりましたが、それはERも通信不良で暴走したためです。結果的にRRを試合中動かすことはできませんでしたが、あの強豪の東工大に勝つことができ、さらに高専初の決勝トーナメント進出が決定しめっちゃ喜びました!!笑
    ちなみに練習での最高得点は100点くらいだったので初めて大量得点できてびっくりしました。
    3戦目 vs横浜国立大学さん(以下敬称略)
    RRの転倒問題はエアーかなーと思いながらも、あとでいいやと思ってしまい技科大の先輩や東大の先輩と話し込んでいました。そしてら急に電話がきて「もう始まる」っていわれ、焦ってピットに戻りました。そして本当にすぐ僕らの出番になってしまったため、転倒問題の原因究明をできないまま3戦目に突入しました。
    横国は普通に強すぎたので、とにかく早く妨害を展開することだけ考え試合に臨みました。幸い転倒問題はなんとか解決されており、ちゃんと上ることもできました。試合中集中しすぎて気づきませんでしたが、Vゴール一歩手前まで攻められていました。しかしまたもや運が味方に付き横国のERはジャムっていました。ここでRRの妨害機構が展開され、さらにRRがジャムっていたこともあり妨害に徹していました。ERはやればVゴールできたと思うのですがあえてやりませんでした。ERの操縦補助の後輩が信じられないくらい頭が切れており、試合中に得点するより得点し返すほうが強くね?と判断しあえて射出しない状態で待機していました。この判断も功を奏し妨害機構も動作し、見事あの強豪校横国を倒すことができました。
    正直運が相当味方になってくれていました。
    4戦目 vs豊橋技術科学大学さん(以下敬称略)
    4戦目の目標はRRがやりたいことを成し遂げる(ブザービート)でした。練習通りの動作を一回もできていなく悔しかったためなんとか観客にブザービートを披露しようと思っていました。セッティングタイム中に技科大のERが動いてなさそうだったので、RRは妨害に徹してERが得点して戦うという作戦もあったのですが、やはりブザービートを披露したかったため当初の作戦通りいくようにしました。しかしこれは判断ミスで、技科大のRRにボコボコにされ気づいたら負けていました。作戦を変えていれば勝てたかもと思うと悔しさが残ります。 しかしあの技科大とまさか戦えるとは思っていませんでしたし、観客の方たちの温かい声援を感じることができ、改めて今までやってよかったなと思いました。
    表彰式

    最初に特別賞の発表でした。後輩たちとは何か賞もらえればいいねと話していたのですが、特別賞で僕たちのチームは呼ばれず落胆していました。
    しかしまさかのアイデア賞を頂くことができ驚きが隠せませんでした。めちゃくちゃうれしかったです。

    あと帰り道にめっちゃエゴサしました笑。いろんな方々が豊田高専を応援してくださっており本当に嬉しかったです!ありがとうございました!
  • 終わりに
    こんなにも長い記事を最後まで読んでくださりありがとうございました!
    簡潔に書くか全部書くか迷っていたのですが、今後同じような状況で学ロボをやろうとしている人たちなどの参考になればなーと思い全部書くことにしました。
    高専ロボコンを頑張っている後輩たちにも参考になればと思い長くつらつらと書いてきました。(質問あったら是非お待ちしております!なんでも答えます!)
    僕らのチームは弱小でしたが、強豪校みたいな予算やメンバーがいなくても毎日頑張っていれば何とかなりました!
    今まで傍若無人なリーダーの僕についてきて、こんな最高な結果を残してくれた担当教員の方、チームメンバーのみんな、本当にありがとうございました!
    僕はめちゃくちゃ幸せです!!
    長くなりましたがここらへんで筆をおかせていただきます。改めてありがとうございました!

ps. 来年から豊橋技科大に入ることになりました!目指せ4連覇!!